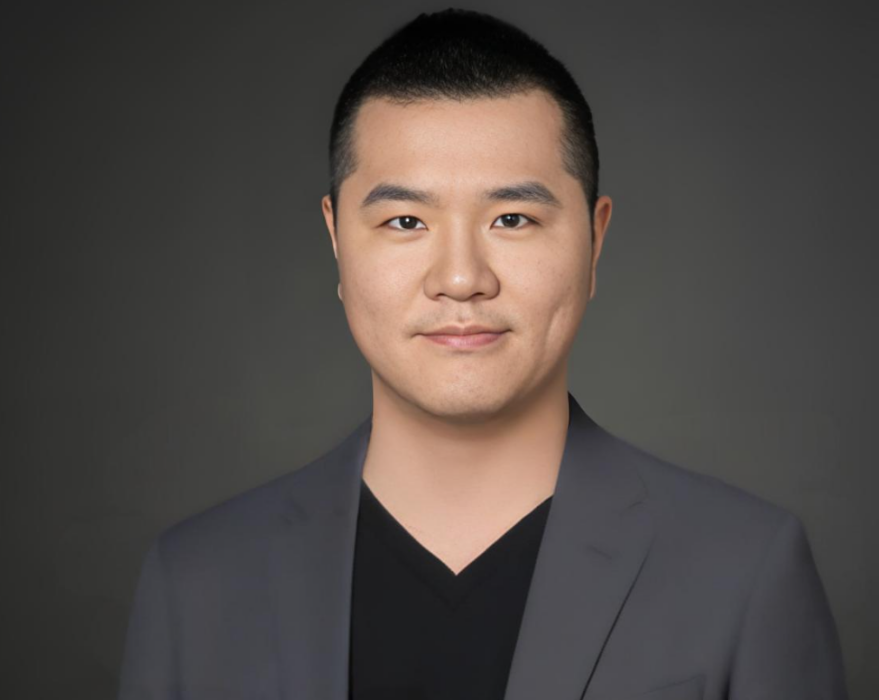
詹錕,理想汽車自動駕駛高級算法專家。他於2016年從北京航空航天大學畢業,畢業後曾在百度Apollo負責自動駕駛預測算法,於2021年加入理想汽車。
2024年,詹錕在成都車展期間作為智慧型駕駛高級算法專家接受專訪,並談及理想汽車在端到端技術範式與VLM視覺語言模型套用方面的進展及數據清洗方法。2025年9月,詹錕出任理想自動駕駛部門下設的“VLA模型”部門負責人。同年,詹錕作為理想VLA模型負責人,在ICCV 2025具身智慧型研討會上圍繞世界模型與訓練閉環發表演講,其參與署名的論文也被該會議錄用。2026年1月,理想汽車調整自動駕駛團隊架構,詹錕接手VLA基座模型研發,整體負責相關技術團隊整合,其工作向理想CTO謝炎匯報;在後續的研發體系重組中,詹錕領導基座模型團隊,負責統籌VLA和自研晶片融合相關事務。2026年3月,詹錕在NVIDIA GTC 2026大會上介紹了理想汽車的下一代自動駕駛基礎模型MindVLA-o1。
基本介紹
- 中文名:詹錕
- 職業:理想汽車自動駕駛高級算法專家
- 主要成就:參與VLM最佳化與端到端模型研發、研究世界模型與訓練閉環、論文被ICCV 2025錄用、領導VLA基座模型研發、最佳化VLA模型推理幀率
職業經歷,主要成就,社會活動,
職業經歷
2025年9月,詹錕出任理想自動駕駛部門下設的“VLA模型”部門負責人。
2025年,詹錕以“理想VLA模型負責人”的身份在ICCV 2025學術會議上分享世界模型研究,其領導的相關論文也被大會錄用。
2026年1月14日,詹錕接手基座模型業務,整體負責理想的VLA基座模型研發,將相關技術研發團隊充分整合。1月15日,理想汽車內部確認組織變動,詹錕負責的業務部門劃歸系統與計算群組,其匯報關係由向自動駕駛研發高級副總裁郎鹹朋匯報,改為直接向理想CTO、系統與計算群組負責人謝炎匯報。至1月底,理想汽車進一步拆分自動駕駛團隊,將研發體系重組為基座模型團隊、軟體本體團隊、硬體本體團隊三大團隊,詹錕領導基座模型團隊,負責統籌VLA和自研晶片融合,為自動駕駛、智慧型座艙等業務提供技術支撐。
主要成就
詹錕作為理想汽車自動駕駛高級算法專家及VLA基座模型負責人,參與了理想汽車智慧型駕駛的相關工作,包括2024年夏天的端到端VLM + E2E,以及2025年8月的VLA司機大模型。2026年3月,詹錕作為理想汽車基座模型負責人,在NVIDIA GTC 2026大會上正式發布了理想汽車的下一代自動駕駛基礎模型MindVLA-o1,該模型通過3D空間理解、多模態思考、統一行為生成、閉環強化學習和軟硬體協同設計五大技術創新,構建面向物理世界智慧型的自動駕駛基礎模型。在VLA模型發展過程中,他推動了其底層定位從單一駕駛場景模型向多載體共享的“感知—決策抽象層”調整,帶隊完成了能力收攏、功能邊界前移、架構層面的長期預留等重構工作。
