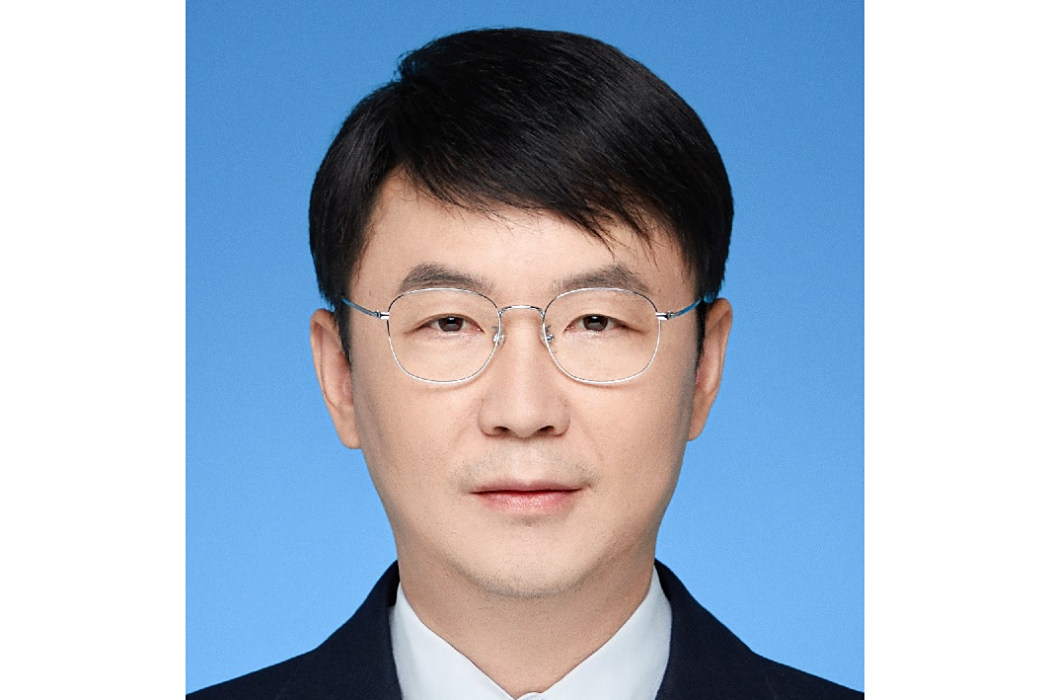
田應仲,男,1973年2月出生,漢族,籍貫貴州,工學博士,教授,博士生導師。1994年9月參加工作,2003年12月加入中國共產黨。
現任上海大學機電工程與自動化學院機械自動化工程系主任。
基本介紹
人物經歷,研究方向,主要成就,所獲榮譽,社會任職,主持項目,代表論文,
人物經歷
1994年,從貴州大學(原貴州工業大學)本科畢業工作,幾年後重新選擇回到校園,2001年開始從碩士研究生到博士研究生,繼續攻讀上海大學機械製造及自動化專業研究生,2007年畢業留校工作。
研究方向
共融機器人、柔性機器人、自主移動機器人、先進機構設計、圖像處理技術等。
主要成就
德國紐倫堡大學訪問學者、加拿大瑞爾森大學高級訪問學者。承擔或參與國家級及省部級項目20餘項,先後公開發表包括《Nature》雜誌子刊論文在內的高水平學術論文100餘篇,其中被三大檢索收錄80篇;轉讓國家授權發明專利3項;主持上海市精品課程和上海市一流課程各1項。
所獲榮譽
2020年9月,被評為上海市抗擊新冠肺炎疫情先進個人、上海市優秀共產黨員。
“寶鋼優秀教師獎”獲得者;獲中國機電一體化技術套用協會“2020年度卓越學者獎”、“2020年加快科創中心建設主題立功競賽”二等獎1項。
社會任職
中國機械工業教育協會機器人工程專業教學委員會委員、上海機器人學會副秘書長、上海市機器人行業協會理事
主持項目
1. 仿生變胞機構研究(G2021013039L), 2021-01 至2022-12; 國家外專計畫/科學技術部
2. 高精度三維螺紋綜合測量儀的研製及計量溯源技術研究(2018YFF01013101), 2018-10 至 2021-09; 國家重點研發計畫/科學技術部
3. 電子器件組裝高速精密機器人與自動化生產線研發及產業化(2015BAF10B01), 2015-04 至 2017-12; 科技支撐計畫/科學技術部
4. 高端連鎖酒店搬運與客房助理機器人研製及示範套用(16111107802), 2016-06 至 2018-06; 上海市科委科技創新計畫
5. 沉浸互動式血管介入治療機器人及虛擬手術訓練系統研製與示範套用(16111108202), 2016-06 至 2018-06; 上海市科委科技創新計畫
6. 工業機器人測量與標定關鍵技術研究(15111106302); 2015-06 至 2017-06; 上海市科委科技創新計畫
7. 面向雙臂多關節機器人的機電控一體化智慧型關節關鍵技術的研發(15111104002), 2015-06 至 2017-06; 上海市科委科技創新計畫
8. 酒店服務機器人及管理平台研發, 企業委託
9. 多約束條件下變形機構拓撲分析與最佳化設計, 企業委託
10. 傳動結構強度分析研究, 企業委託
11. 完全收縮式可變後掠翼機構設計技術研究,企業委託
代表論文
1. Tao Jin, Zhongda Sun, Long Li, Quan Zhang, Minglu Zhu, Zixuan Zhang, Guangjie Yuan, Tao Chen, Yingzhong Tian*, Xuyan Hou*, Chengkuo Lee*; Triboelectric nanogenerator sensors for soft robotics aiming at digital twin applications[J], Nature Communications, Vol.11(1), 5381 (2020)
2. Hua-Dong Zheng, Yue-Li Sun, De-Wei Kong, Meng-Chen Yin, Jiang Chen, Yong-Peng Lin, Xue-Feng Ma, Hong-Shen Wang, Guang-Jie Yuan, Min Yao, Xue-Jun Cui, Ying-Zhong Tian*, Yong-Jun Wang*; Deep learning-based high-accuracy quantitation for lumbar intervertebral disc degeneration from MRI[J], Nature Communications, Vol.13, 841 (2022)
3. Tian Yingzhong, Zhao Yinjun, Li Long, Yuan Guangjie, Xi Fengfeng; Design and Analysis of a Multisegment Shape Morphing Mechanism[J], Journal of Mechanisms and Robotics-TRANSACTIONS OF THE ASME; 2021 Vol.13(2): PP021004:1-12
4. Wang Wenbin; Xi Fengfeng; Tian Yingzhong*; Zhao Yinjun; Li Yuwen; Modeling and Analysis of a Planar Soft Panel Continuum Mechanism[J], Jourunal of Mechanisms and Robotics-TRANSACTIONS OF THE ASME, 2020,Vol.12(4); PP.044503.1-14
5. Li Long; Ma Wenke; Zhang Quan; Yuan Guangjie; Li Hua; Tian Yingzhong*;Research on the mechanism of variable stiffness of the twisted and coiled polymer actuator during saturated contraction[J], SMART MATERIALS AND STRUCTURES, Vol.29(2020);PP 065014
6. Yingzhong TIAN, Bowen WANG, Jiaorong LIU, Hao SHEN, Long LI; Stiffness Modeling and Analysis of a Multiple Coordinated Robot System[J], International Journal of Advanced Manufacturing Technology, Vol94(9).PP 4265-4276
7. Yingzhong Tian, Haoyang Cui, Zhiyan Pan, Jiaorong Liu, Shouchen Yang, Lilan Liu, Wenbin Wang, and Long Li; Improved three-dimensional reconstruction algorithm from a multifocus microscopic image sequence based on a nonsubsampled wavelet transform[J], Applied Optics, 2018 Vol. 57(14), PP3864-3872
8. Tian, Yingzhong; Hu, Huijuan; Cui, Haoyang; Yang, Shouchen; Qi, Ji; Xu, Zhiming; Li, Long; Three-dimensional surface microtopography recovery from a multifocus image sequence using an omnidirectional modified Laplacian operator with adaptive window size[J], Applied Optics, 2017 Vol. 56(22), PP6300-6310
9. Yingzhong Tian, Guopeng Wang, Long Li, Tao Jin, Fengfeng Xi, and Guangjie Yuan*, A Universal Self-Adaption Workspace Mapping Method for Human-Robot Interaction Using Kinect Sensor Data[J], IEEE Sensors Journal, Vol. 20(14), PP7918-7928
10. Tian, Yingzhong; Suwoyo, Heru; Wang, Wenbin; Mbemba, Dziki; Li, Long; An AEKF-SLAM Algorithm with Recursive Noise Statistic Based on MLE and EM[J], JOURNAL OF INTELLIGENT & ROBOTIC SYSTEMS; 2020 Vol. 97(2); pp 339-355
11. Tian Ying-Zhong, Liu Hong-Fei, Li Long, Wang Wen-Bin, Feng Jie-Cai, Xi Feng-Feng, Yuan Guang-Jie; Robust identification of weld seam based on region of interest operation[J], ADVANCES IN MANUFACTURING (先進制造進展) ; 2020 Vol.8(4):PP 473-485
12. Zhou Bo-wen, Wang Nan, Zhu Wan-qian, Xue Song, Tian Ying-zhong*; Variable image distance bending using an elliptical bending mechanism with a constant cross-section mirror[J], CHINESE OPTICS, Vol.13(4), PP778-786
13. 馬立, 楊斌, 田應仲*, 肖金濤, 華曉青, 孫立寧; 3-PRR 平面三自由度納米定位平台的設計[J], 光學精密工程, 2017,Vol.25(7)PP1866-1873
14. 田應仲, 葛華, 來曉江, 李龍;磁導航托盤AGV自動控制系統的研製[J],機械製造2016,Vol.54(12) PP89-92
15. 李龍 陳智 汪博文 田應仲,基於可變遺忘因子遞推最小二乘法的無感測器機器人末端接觸力估計[J], 機械設計與製造2017 Vol.S1.PP 209-212
16. 田應仲;聶傑聰;張雯君;李龍, 包含複合機構的6R機器人誤差補償算法與實驗研究[J],機械製造,2015,Vol.53(11) PP89-92
