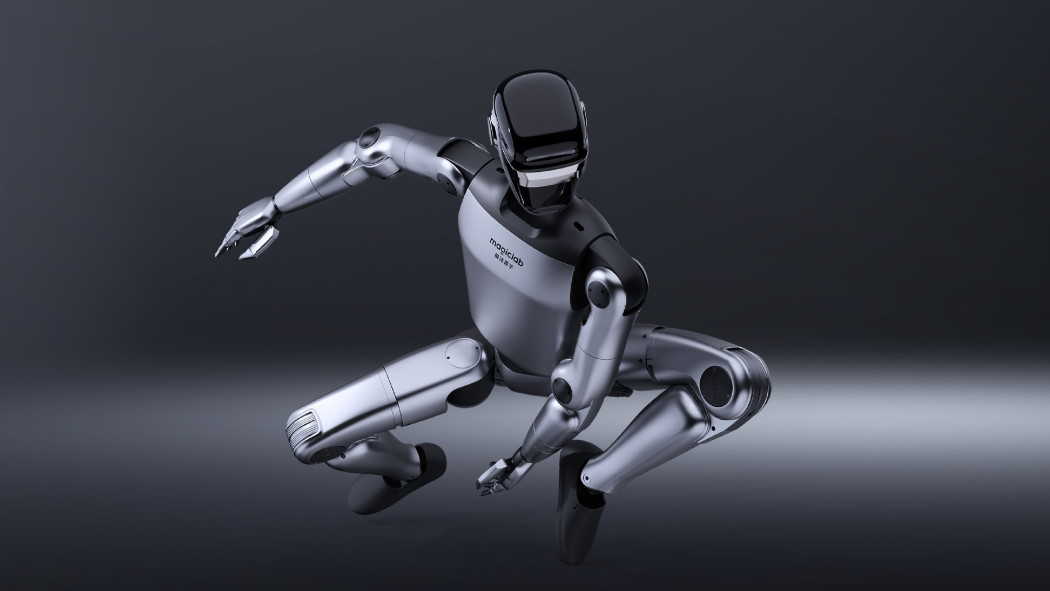
MagicBot Z1是魔法原子(MagicLab)於2025年7月8日發布的小型雙足人形機器人,主要套用於科研教育、商業服務、工業操作及家庭陪伴領域。
該機器人配備24個基礎自由度(可擴展至49個),搭載自研高性能關節模組,最大扭矩超過130N·m,支持“大擾動衝擊恢復”、“連續倒地起身”等高動態動作。
集成具身智慧型大模型,具備多模態感知、自主導航與運動控制能力,支持擬人化情感互動,在2026年央視春晚中完成托馬斯360°迴旋、側空翻等高難度特技,並與藝人協同表演。
整機結構強度經疊代最佳化,具備物理冗餘與結構安全邊界。作為集世界感知、全身運動、靈巧操作與物理互動於一體的超級具身智慧型體,MagicBot Z1樹立了人形機器人行業新的產品標桿。
基本介紹
- 中文名:MagicBot Z1
- 產品類型:人形機器人
規格參數,參加活動,
規格參數
規格參數 | Z1 | Z1 開發版 | |
|---|---|---|---|
機械參數 | 高寬厚(站立) | 1369*422*200mm | 1369*422*200mm |
高寬厚(摺疊) | 730*422*395mm | 730*422*395mm | |
帶電池重量 | 約40kg | 約40kg+ | |
總自由度(關節電機) | 24 | 24 - 50 | |
單腿自由度 | 6 | 6 | |
頭部自由度 | 1 | 1 | |
腰部自由度 | 1 | 1 | |
單手臂自由度 | 5 | 5+(可加選2個手腕自由度) | |
靈巧手自由度 | / | 可選配11自由度觸覺靈巧手 | |
關節輸出軸承 | 工業級高剛性滾子軸承(可承受8.7KN衝擊力) | 工業級高剛性滾子軸承(可承受8.7KN衝擊力) | |
關節電機 | 低慣量高轉速大過載永磁同步電機(控制頻率25kHz,高迸發力,更好散熱) | 低慣量高轉速大過載永磁同步電機(控制頻率25kHz,高迸發力,更好散熱) | |
膝關節最大扭矩* | 100N.m | 130N.m | |
手臂最大負載* | 2kg | 3kg | |
小腿+大腿長度 | 0.6m | 0.6m | |
手臂臂展 | 約0.5m | 約0.5m | |
頭部Z軸關節活動範圍 | ±40° | ±40° | |
腰部Z軸關節活動範圍 | ±160° | ±160° | |
膝關節關節活動範圍 | 0~152° | 0~152° | |
髖關節活動範圍 | P±160°、R-30~+110°、Y±160° | P±160°、R-30~+110°、Y±160° | |
電氣特性 | 關節編碼器 | 雙編碼器 | 雙編碼器 |
散熱系統 | 智慧型風冷散熱 | 智慧型風冷散熱 | |
供電方式 | 15串電池 | 15串電池 | |
基礎算力 | 8核高性能CPU | 8核高性能CPU | |
感知感測器: | 3D雷射雷達+深度相機+雙目魚眼相機+頭部觸覺感測器 | 3D雷射雷達+深度相機+雙目魚眼相機+頭部觸覺感測器 | |
WiFi6 、藍牙 5.2 | 有 | 有 | |
麥克風陣列 | 有 | 有 | |
5W揚聲器 | 有 | 有 | |
配套 | 高算力模組 | 無 | 可選配 |
智慧型電池(快拆) | 10000mAh | 10000mAh | |
充電器 | 62V 5A | 62V 5A | |
手持式遙控器 | 有 | 有 | |
其他 | 續航時間* | 約2h | 約2h |
OTA升級 | 支持 | 支持 | |
二次開發 | 無 | 有 |
參加活動
2026年央視春晚主會場上,六台魔法原子人形機器人MagicBot Z1和兩台MagicBot Gen1與易烊千璽、言承旭等藝人同台演繹《智造未來》。
