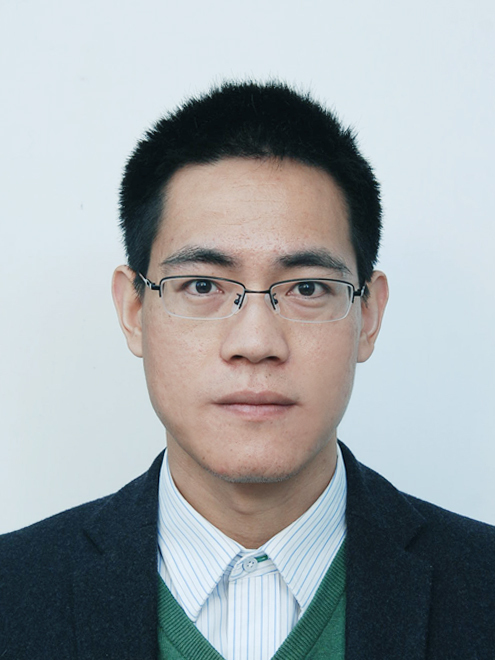
甄聖超,男,博士(中美聯合培養),畢業於合肥工業大學機械電子專業,獲得工學博士學位。碩博期間在美國喬治亞理工學院進行機器人建模與控制理論的研究。合肥工業大學機械工程學院副教授,碩士生導師,合工大智慧型院院助,動力學與控制研究中心主任,合工大智慧型院機器人創新平台負責人。
基本介紹
- 中文名:甄聖超
- 出生地:合肥
- 學位/學歷:博士
- 職業:教師
- 專業方向:機械電子
- 職務:合工大智慧型院院助、動力學與控制研究中心主任、合工大智慧型院機器人創新平台負責人
主要成就,研究方向,開設課程,科研項目,獲獎記錄,發表論文,
主要成就
參與973子項目一項,863項目二項,安徽省科技攻關一項,江蘇省重點研發一項,陸航“十三五”項目一項。主持合工大智慧型院機器人公共平台建設項目一項、國家青年基金一項、中國博士後面上一等資助一項、安徽省面上基金一項、合肥市研究院研發資金項目一項、校學術新人提升計畫一項、校自製設備項目一項、博士專項資助一項。主持機器人相關橫向項目十餘項。
授權機器人相關發明專利10餘項,實用新型專利20餘項,軟著20餘項。
研究方向
1.協作機器人研發與套用(Cooperative Robot Development and Application)
2.移動協作機器人研發與套用(Mobile Cooperative Robot Development and Application)
3.雙臂協作機器人研發與套用(Dual-Arm Cooperative Robot Development and Application)
4.系統動力學與先進控制理論(System dynamics and advanced control theory)
5.電機伺服驅動控制與運動控制(Motor Servo Control and Motion Control)
6.移動機器人(Mobile Robot),包括智慧型體感車、全向移動機器人、四驅四轉移動平台等
主要基於模型設計(Model Based Design)實現驅動在環(DIL,Driver In Loop)、模型在環(MIL,Model In Loop)、軟體在環(SIL,Software In Loop)、硬體在環(HIL)和快速控制原型(RCP)以及基於MATLAB/Simulink直接生成代碼(Code Generation),從而實現零部件層(Component)、系統層(System)和套用層(Application)建模、驅控、算法設計等研發與產業化。
已經產業化落地的產品包括:一級、二級直線電機倒立擺系統;磁懸浮球系統;智慧型體感車(獨輪、雙輪、四輪);單片機架構和作業系統架構的cSPACE快速控制原型開發系統;全向移動機器人(已經產業化);電機伺服驅動器(單驅、雙驅)、協作機器人、移動協作機器人等。
開設課程
基於模型設計(Model Based Design)
協作機器人(Cooperative Robot)
智慧型平衡移動機器人(Intelligent Balanced Mobile Robot)
Matlab程式設計
測試技術
機器人技術基礎等
科研項目
[1]合工大智慧型院機器人公共平台建設項目,2019-2021, 270萬,主持。
[2]國家自然科學青年基金項目,51505116,2016/01-2018/12,26萬,主持。
[3]中國博士後基金面上一等資助,2016/06-2018/05,8萬,主持。
[4]安徽省科學基金面上資助,1508085SME221,2015/07-2017/06, 8萬,主持。
[5]合肥市研究院研發資金項目,2015/10-2017/10, 100萬,主持。
[6]合肥工業大學學術新人提升B計畫項目,JZ2016HGTB0716,2016/04-2017/12,20萬,主持。
獲獎記錄
安徽省科技進步二等獎、合肥工業大學2013年十大科技標兵、優秀共產黨員、合工大智慧型院“智慧型杯”一等獎、“挑戰杯”安徽省金獎等。
受邀擔任《Nonlinear Dynamics》、《Asian Journal of Control》、《Journal of Intelligent and Fuzzy Systems》、《Advances in Mechanical Engineering》、《International Journal of Fuzzy Systems》、《IEEE/CAA Journal of Automatica Sinica》、《Chinese Journal of Mechanical Engineering》等國際期刊和其他國內期刊審稿人。
發表論文
在國內外SCI、EI期刊以第一作者或通訊作者身份發表學術論文30餘篇,其中頂刊五篇,不一一列舉。
[1] Zhen Sheng-Chao, Han Zhao, Kang Huang, Bin Deng and Ye-Hwa Chen. A novel Optimal Robust Control Design of Fuzzy Mechanical Systems [J]. IEEE Transactions on Fuzzy Systems, 2015, 23(6): 2012-2023.
[2] Zhen Sheng-Chao, Kang Huang, Han Zhao and Ye-Hwa Chen. Why can a free-falling cat always manage to land safely on its feet? [J]. Nonlinear Dynamics, 2015, 79(4): 2237-2250.
[3] Liu Xiaoli, Zhen Sheng-Chao, Huang Kang, Zhao Han, Chen Ye-Hwa and Shao Ke. A systematic approach for designing analytical dynamics and servo control of constrained mechanical systems [J]. IEEE/CAA Journal of Automatica Sinica, 2015, 2(4): 382-393.
[4] Chen Xiaolong, Zhao Han, Sun Hao, Zhen Sheng-Chao, et al. Optimal Adaptive Robust Control Based on Cooperative Game Theory for a Class of Fuzzy Underactuated Mechanical Systems[J]. IEEE Transactions on Cybernetics, 2020, Dec, DOI: 10.1109/TCYB.2020.3016003.
[5] Liu Xiaoli, Zhen Sheng-Chao, Sun Hao, et al. A Novel Model-based Robust Control for Position Tracking of Permanent Magnet Linear Motor[J]. IEEE Transactions on Industrial Electronics, 2020, 67(9): 7767-7777.
[6] Zhen Sheng-Chao, Zhao Ziyi, Liu Xiaoli,et al. A Novel Practical Robust Control Inheriting PID for SCARA Robot[J]. IEEE Access, 2020, 8(Dec. 18), DOI: 10.1109/ACCESS.2020.3045789.
[7] Huang Kang, Xian Yuanjie, Zhen Sheng-Chao, Sun Hao. Robust control design for a planar humanoid robot arm with high strength composite gear and experimental validation[J]. Mechanical Systems and Signal Processing, 2021, 155(5):107442.
[8] Zhen Sheng-Chao, Peng Xin, Liu XiaoLi, Li HongMei, Chen Ye-Hwa. A new PD based robust control method for the robot joint module[J]. Mechanical Systems and Signal Processing, 2021,161:107958.
