基本介紹
- 研發主體:極氪科技集團
- 核心技術:端到端Plus架構
- 系統算力:23.5 EFLOPS
- 公測時間:2025年3月18日
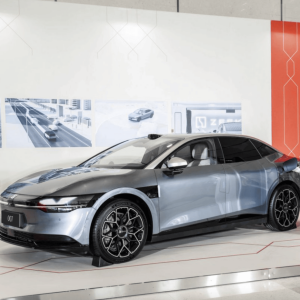
- 首搭車型:極氪9X光輝
- 商標註冊:2025年3月
技術架構,核心功能,硬體配置,研發支撐,套用規劃,
技術架構
系統採用中央集中式數字架構,整合MLM多模態語言模型與數字先覺網路。架構分為感知層、決策層和控制層三重模組,其中決策層通過智駕大模型實現類人化判斷,支持40cm×60cm以上異形障礙物識別。L3級架構基於ZEEA 3.0電子電氣架構開發,配備雙Thor晶片實現1400 TOPS算力冗餘。
核心功能
G-AES連續避讓:全球首創的通用障礙物避讓功能,在130km/h時速下可連續完成兩次緊急避讓動作,計畫2025年6月完成OTA推送。測試數據顯示該功能使事故風險降低15%。車位到車位導航:覆蓋地下停車場、城市道路等全場景,支持無GPS信號的多模態定位,已實現杭州晚高峰全程零接管。包含AI終點領航與泊車代駕充電服務,機械車位泊車成功率實測達99.3%。L3級自動駕駛:通過5雷射雷達實現360度感知冗餘,採用線控轉向技術確保全鏈路安全雙備份,首搭該技術的極氪9X光輝車型於2025年4月上海車展亮相。
硬體配置
標配雙英偉達Orin-X晶片(508 TOPS)及雷射雷達模組,高階H9版本配備自研雙Thor晶片域控制器(1400 TOPS)。感知系統包含12顆攝像頭、5顆毫米波雷達及5顆雷射雷達,構成720度主被動安全體系。數據記錄顯示該系統已累計化解356.1萬次潛在碰撞風險。
研發支撐
依託吉利集團全球最大L2+級數據池,日均處理2億公里訓練數據。智算中心配備23.5 EFLOPS算力資源,採用雷射雷達融合方案最佳化複雜場景處理能力。研發團隊套用VLM視覺語言模型與世界模型構建解決方案,實現從L2到L4的全棧技術覆蓋。