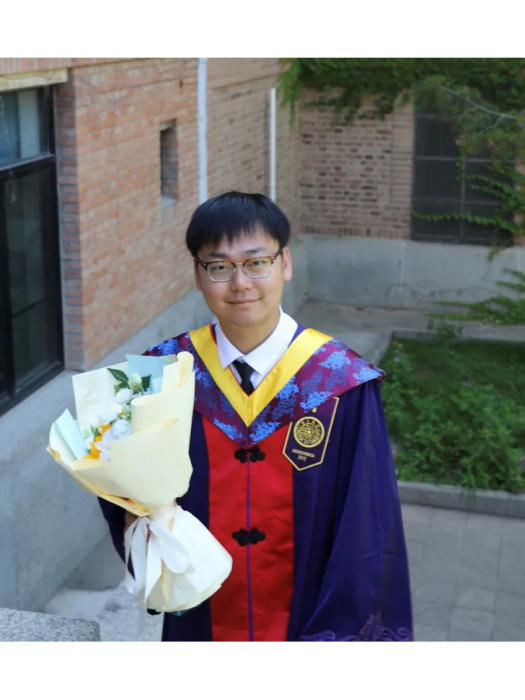
汶川,清華大學交叉信息研究院2025屆博士,2025年7月任上海交通大學人工智慧學院助理教授。
本科就讀於上海交通大學,期間恰逢國內首批高校開設人工智慧專業方向,投身計算機視覺研究。2019年獲得保研資格,2020年進入清華大學攻讀博士學位,研究方向聚焦模仿學習領域,致力於機器人通過觀察人類行為完成任務學習。博士階段系統提出“模仿學習中的抄襲問題”解決方案,通過引入因果推理機制最佳化機器人實時環境適應性,相關成果發表於神經信息處理系統大會(NeurIPS)。2024年赴加州大學伯克利分校訪學期間,開發基於預訓練軌跡模型的跨形態模仿學習方法,利用視頻幀軌跡預測實現機器人小樣本學習。在具身智慧型領域提出RelatiViT模型,實現物理空間關係預測。博士期間以第一作者身份在頂級國際會議發表多篇論文。博士畢業之際,放棄企業百萬年薪職位邀請,選擇加入上海交通大學人工智慧學院擔任助理教授,這一決定深受導師高陽學術理念的影響。
基本介紹
- 中文名:汶川
- 職業:教育科研工作者
- 主要成就:提出模仿學習抄襲問題解決方案
開發跨形態模仿學習方法
提出RelatiViT預測模型 - 畢業院校:上海交通大學
清華大學
人物經歷,主要成就,科研成就,科研貢獻,主要作品,個人生活,
人物經歷
汶川本科就讀於上海交通大學。
2020年,汶川進入清華大學交叉信息研究院攻讀博士學位,研究方向聚焦模仿學習,致力於讓機器人通過觀察人類行為學習任務。
在博士期間,汶川系統提出了“模仿學習中的抄襲問題”解決方案,相關成果發表於神經信息處理系統大會(NeurIPS)。
2024年,汶川赴加州大學伯克利分校進行學術訪問,期間開發了基於預訓練軌跡模型的跨形態模仿學習方法。
2025年,汶川獲得清華大學博士學位,並於同年7月加入上海交通大學人工智慧學院任助理教授。
主要成就
科研成就
清華讀博期間他在具身智慧型領域潛心鑽研,探索機器人感知與智慧型決策的前沿問題。在博士階段初期,研究圍繞模仿學習展開,系統提出“模仿學習中的抄襲問題”解決方案,通過引入因果推理機制最佳化機器人實時環境適應性,相關成果發表於神經信息處理系統大會(NeurIPS)。此後將研究轉向機器人感知與規劃領域,提出了RelatiViT模型,實現小樣本微調下對物理基礎空間關係的準確預測。以第一作者身份,在國際頂級會議上發表多篇論文。
博士四年級時,汶川前往加州大學伯克利分校訪學,挑戰跨形態模仿學習,為通用機器人賦予“跨界學習”的能力。該研究通過預訓練軌跡模型來預測視頻幀內任意點的未來軌跡,從而利用視頻為機器人提供演示,為機器人視頻學習策略提供了新視角,實現了小樣本、跨形態模仿學習能力。
科研貢獻
在導師指導下,汶川系統性地提出了“模仿學習中的抄襲問題”,並設計了一種新的解決方案,通過引入因果推理機制讓機器人更關注實時環境而非機械複製動作。相關科研成果發表在機器學習和計算神經科學的國際會議神經信息處理系統大會(Conference on Neural Information Processing Systems)上。
此外,汶川與團隊提出了RelatiViT模型,實現了對物理空間關係的預測。2024年,汶川在加州大學伯克利分校訪學期間,研究了跨形態模仿學習,通過預訓練軌跡模型利用視頻為機器人提供演示,提升了小樣本學習能力。
主要作品
汶川以第一作者身份在2020年神經信息處理系統大會(NeurIPS)上發表論文《Fighting Copycat Agents in Behavioral Cloning from Observation Histories》。
個人生活
博士畢業之際,面對企業拋來的百萬年薪職位邀請,汶川選擇了投身高校教學科研事業。汶川表示,這一決定深受導師高陽學術理念的影響,認為“高校不僅是科研的前沿陣地,更是培育未來人才的重要土壤”。汶川認為:“學術的本質是探索未知,而不是盲目追隨熱點”,期待未來能引導他的學生髮現那些真正有意義的問題,在研究中體會探索的樂趣。
