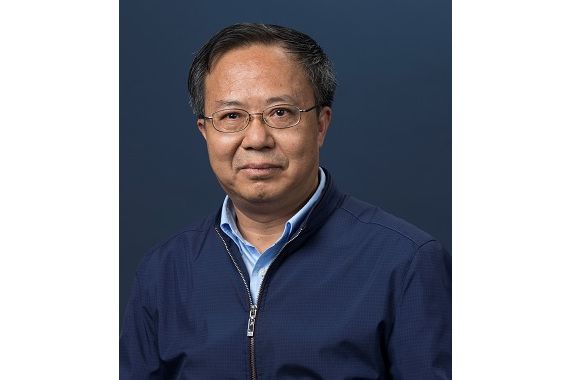
梁自澤,1963年2月生,男,碩士,濟南大學自動化學院研究員級高級工程師。
基本介紹
- 中文名:梁自澤
- 學位/學歷:碩士
- 職業:教師
- 專業方向:智慧型控制等
- 任職院校:濟南大學
個人經歷,研究方向,學術成果,榮譽獎項,
個人經歷
1986年、1989年畢業於清華大學自動化系,分別獲工學學士和碩士學位。1989年-2001年貴州省電力局仿真中心工作,2001年2月起到中科院自動化研究所工作。
研究方向
學術成果
一、 工作業績
1.作為負責人完成的項目
[1]太陽敏感器測試標定設備—電控、電測、數據採集裝置 項目費用:90萬元
起止年月:2004年6月—2005年12月
[2]線路盒綜合測試設備 項目費用:49萬元
起止年月:2004年6月—2005年12月
[3]環境試驗用小太模設備的光學探頭數據採集、處理裝置 項目費用:9萬元
起止年月:2004年6月—2005年12月
[4]110KV輸電線路自動巡檢機器人,該項目為國家863重點課題子項目,總費用:100萬元,其中有遵義供電局提供的橫向配套經費20萬元
起止年月:2002年1月—2004年10月
[5]油井壓力信息處理及遠程監控系統研究與開發 項目費用:10萬元
起止年月:2004年12月—2005年12月
[6]開放式結構的模組化、標準化、網路化通用控制器研究,該項目為與清華大學共同承擔的國家863項目,總費用:85萬元,第二承擔單位,到所經費:24萬元
起止年月:2001年1月—2002年12月
[7]基於實時Linux開放式機器人控制器,自動化所創新課題,項目費用:20萬元
起止年月:2001年1月—2001年12月
[8]220KV變電仿真系統的開發研製 項目費用:120萬元
起止年月:1994年7月—1996年3月
[9]125MW火電仿真機的開發研製 項目費用:149萬元
起止年月:1996年5月—1999年9月
[10]300MW火電仿真機的開發研製 項目費用:735萬元
起止年月:1997年8月—1999年9月
2.作為負責人在研的項目
[1]煤礦井下自動化監測與監控系統及其標準編制電子信息產業發展基金重點招議標項目,是與煤炭科學院撫順分院等單位一起中標的項目,總費用:400萬元,第二中標單位,到所經費:70萬元
起止年月:2005年12月—2006年12月
二、專利
1.授權專利
[1] 梁自澤,譚民等,斷零線保護器,實用新型,專利號:ZL00 2 63280.2
[2] 梁自澤,譚民等,高壓輸電線路自動巡檢機器人單體 實用新型,專利號:ZL200320116747.0
[3]梁自澤,譚民等,高壓輸電線路自動巡檢機器人的本體,實用新型,專利號: ZL200420050857.6
[4] 譚民,景奉水,梁自澤等,開放式機器人控制平台,實用新型,專利號:ZL00 2 54080.0
[5] 譚民,梁自澤,景奉水等,開放式工業機器人視覺控制平台,實用新型,專利號:ZL01 2 66175.9
[6]趙曉光,譚民,徐德,梁自澤等,一種實現基於物體表面顏色的快速跟蹤方法的裝置,實用新型,專利號:ZL200420077773.1
[7]趙曉光,譚民,徐德,梁自澤等,一種五自由度立體視覺監控裝置,實用新型,專利號:
ZL200420077838.2
[8]譚民,景奉水,梁自澤等,開放式工業機器控制平台,發明專利,專利號:ZL00 1 29523.3 [9]譚民,徐德,梁自澤等,具有視覺焊縫自動跟蹤功能的弧焊機器人控制平台,發明,專利號:ZL02158340.4
2.受理專利
[1]梁自澤,譚民等,高壓輸電線路自動巡檢機器人的本體 發明,受理號:200410037737.7
[2]梁自澤,譚民等,高壓輸電線自動巡檢機器人控制器,發明,受理號:200410037737.7
[3]梁自澤,譚民等,高壓輸電線路自動巡檢機器人單體 發明,受理號:200310118302.0
[4]譚民,梁自澤,景奉水等,開放式工業機器人視覺控制平台,發明,受理號:01141591.6
[5]徐德,譚民,梁自澤等,雷射結構光視覺感測裝置,發明,受理號:02158341.2
[6]景奉水,譚民,梁自澤等,基於無線網路的多機器人搬運控制系統,發明,受理號:02158340.4
[7]景奉水,譚民,梁自澤等,用多機器人協調技術對大型物體進行位姿調整的方法,發明,受理號:20031012243.3
[8]周風余,李貽斌,梁自澤等,沿110kV輸電線自主行走的機器人及其工作方法,發明,受理號:20051004356.9
三、發表的論文
[1] Liang, Z., Li, E., Tan, M., Design and control for a tribrachiation mobile robot for the inspection of power transmission lines, the SICE Annual International Conference on Instrumentation, Control and Information Technology(SICE 2005), August 8-10, 2005, pp.504-509 Okayama, Japan.
[2] Liang, Z., Li, E., Tan, M., Guo-Ping Liu and David Rees, Control of Inspection Robots for Power Transmission Lines Based on Remote Video over Internet. International Conference on Computational Intelligence for Modeling Control and Automation(CIMCA'2005), 28 - 30 November, 2005, pp.877-884 Vienna, Austria
[3]Feng-Shui Jing, Min-Tan, Zeng-Guang Hou, Zi-Ze Liang, Yuan-Kuan Wang, Madan M. Gupta, Life Fellow, IEEE, and Peter N. Nikiforrun, Kinematic Analysis of a Flexible Six-DOF Parallel Mechanism, IEEE TRANSACTIONS ON SYSTEMS, MAN, AND CYBERNETICS-PART B: CYBERNETICS, VOL.36, NO.2, APRIL, 2006,pp.379-389
[4] Guosheng Yang, Zengguang Hou and Zize Liang Distributed visual navigation based on neural Q-learning for a mobile robot ,Int. J. Vehicle Autonomous Systems,VOL. , NO. , , ,pp. (已錄用)
[5]張運楚,梁自澤,譚民,架空電力線路巡線機器人的研究綜述,機器人, 2004,26(5),pp.467-473
[6] 李恩,梁自澤,譚民,約束條件下的巡線機器人逆運動學求解,控制理論與套用,2006,Vol.23,No.1,pp.43-48
[7]Yunchu Zhang, Zize Liang, Zengguang Hou, Hongming Wang, Min Tan, An Adaptive Mixture Gaussian Background Model with Online Background Reconstruction and Adjustable Foreground Mergence Time for Motion Segmentation, IEEE International Conference on Industrial Technology, 2005, pp.23-27 , HongKong, China
[8]熊曉明,梁自澤,譚民, 輸電線路障礙物的自動識別系統,高技術通訊,2005,15(2),pp.39-42
[9]李恩,梁自澤,譚民,基於規則庫的巡線機器人自主越障動作規劃,機器人,2005,vo27,No.5,pp400-405
[10]熊曉明,梁自澤,譚民,輸電線路障礙物的自動識別系統,高技術通訊,2005,15(2):pp.39-42
[11]趙曉光,梁自澤,譚民,高壓輸電線路自動巡檢機器人結構仿真,華中科技大學學報,2004,vol32,sup,pp.198-201
[12] 張運楚,梁自澤,譚民,架空線路絕緣子破損視覺檢測研究,高技術通訊,2005,8 Vol.15,第8期,pp.35-38
[13]李恩,沈揚,梁自澤,基於圖像傳輸的巡線機器人遠程控制, 高技術通訊, 2005,第15卷,第8期,pp.29-34
[14] 景奉水,譚民,侯增廣,梁自澤等, 基於多機器人協調的船體分段對接系統的運動學及對接精度研究. 機器人. VOL(24),pp.324-328, 2002
[15] 趙良炳,梁自澤等,單管感應淬火電源電路的研究,清華大學學報,s1,1991,vol.31,pp.73-77
[16] 周風余,李貽斌,梁自澤等,高壓架空輸電線路自動巡線機器人的研製, 電力系統自動化2004 第28卷23期,pp.131-135
[17]Xiong Xiao-ming, An Cheng-wan, Liang Zi-ze, Tan Min, The Analysis of the SSR Enhanced Image’s Color Fidelity Based on Gray Relational Degree, HIGH TECHNOLOGY LETTERS,2004,vol.10,sup,pp.103-106
[18] 梁自澤,有源濾波器與諧波抑制,自動化與信息技術發展戰略研討會暨2001年學術年會,CASIA CAIT 2001,pp.33-38
[19]景奉水,梁自澤,K10型操作機關節角與電機角之間的轉換方法研究, 自動化與信息技術發展戰略研討會暨2001年學術年會,CASIA CAIT 2001, pp.270-275
[20]景奉水,梁自澤,自適應跟蹤微分器的研究, 第二十一屆中國控制會議論文集,pp.319-322,2002
[21]張運楚,梁自澤,李恩,譚民,基於C-均值聚類的視覺監控背景圖像構建算法,計算機工程與套用,2006.Vol.42第14期,pp.45-47
[22] 李恩,蔡麗,梁自澤,趙現軍,張文亞,一種適用於煤礦安全監控系統的CAN匯流排套用層通訊協定,計算機套用,2006,Vol.26, No.9, pp.2178-2181
[23] Si-Yao Fu, Yun-Chu Zhang, Long Cheng, Zi-Ze Liang, Zeng-Guang Hou, Min Tan Motion Based Image Deblur Using Recurrent Neural Network for Power Transmission Line Inspection Robot 2006 International Joint Conference on Neural Networks Sheraton Vancouver Wall Centre Hotel, Vancouver, BC, Canada July 16-21, 2006,pp7585-7590
[24] Jian-long Tang,En Li, Zeng-Guang Hou,QI Zuo Zi-Ze Liang, Min Tan Neural Network Based Modeling for Oil Well Pressure Data Compensational System, International Conference on Intelligent Computing,ICIC2006 Kunming,China,August 2006 Proceedings,Part Ⅱ, pp844-854
[25] Si-Yao Fu, Yun-Chu Zhang,Xiaoguang Zhao, Zi-Ze Liang, Zeng-Guang Hou,Anmin zhou, Min Tan,Wenbo Ye,and Lian Bo Motion Deblurring for a Power Transmission Line Inspection Robot, International Conference on Intelligent Computing,ICIC2006 Kunming,China,August 2006 Proceedings,Part Ⅱ,pp866-871
[26] Yun-Chu Zhang,Si-Yao Fu, Xiaoguang Zhao, Zi-Ze Liang, Zeng-Guang,Min Tan, and Yongqian Zhang Visual Navigation for a Power Transmission Line Inspection Robot, International Conference on Intelligent Computing,ICIC2006 Kunming,China,August 2006 Proceedings,Part Ⅱ,pp887-892
四、軟體著作權登記
[1] 譚民,梁自澤等,基於實時Linux網路化智慧型機器人控制軟體系統 登記號:2003SR3501
[2] 譚民,梁自澤等,機器人智慧型控制軟體系統 登記號:2003SR3502
五、翻譯
1. 陳建業,楊德剛,於歆傑,梁自澤,趙偉青,電力電子技術手冊, 第14-19章, pp.179-415約59萬字, 機械工業出版, 2004
榮譽獎項
多機器人協調、控制與仿生關鍵技術 北京市科學技術二等獎,2004年度
