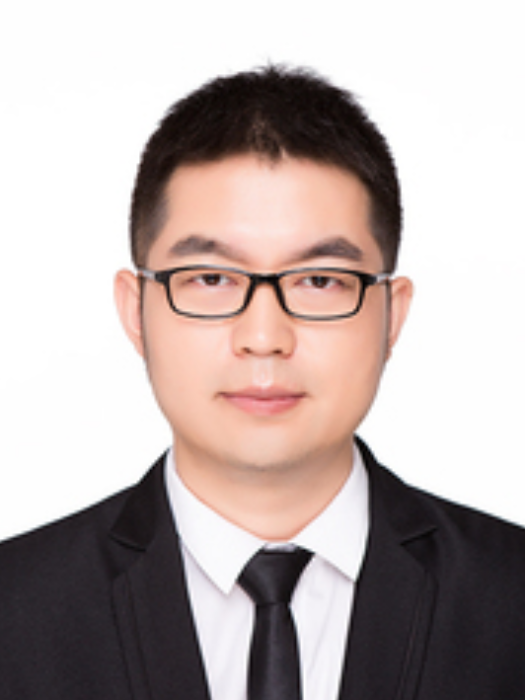
朱雅光,男,博士,長安大學工程機械學院教授、博士生導師,工程機械系系主任,先進控制與機器人研究所副所長。主要研究機器人和機電系統的仿生理論與協同技術。
現任長安大學工程機械學院副院長,黨委保衛(保密)委員。
基本介紹
人物經歷,教育經歷,工作經歷,工作分工,研究方向,主講課程,學術成果,科研項目,發表論文,榮譽獎項,
人物經歷
教育經歷
2005.9-2009.6,山東大學,機械設計製造及其自動化,學士;
2009.9-2014.6,浙江大學,機械電子工程,博士。
工作經歷
2014.11-2016.11,長安大學工程機械學院,講師;
2016.11-2019.11,長安大學工程機械學院,副教授;
2018.7-,先進控制與機器人研究所,副所長;
2018.9-2019.9,南丹麥大學Embodied Systems for Robotics and Learning Lab,訪問學者;
2019.11- 長安大學工程機械學院,教授。
現任長安大學工程機械學院副院長,黨委保衛(保密)委員。
工作分工
負責科研和實驗室建設工作。分管學科科研實驗主管崗,聯繫機械電子系。
研究方向
1.控制理論:智慧型控制、神經控制、仿生控制;
2.機器人技術:仿生機器人、工業機器人、特種機器人;
3.智慧型檢測與模式識別:精密檢測、圖像處理、信息融合、視覺導航;
4.機電系統開發與信號分析:機電系統、感測器系統、信號採集與處理;
5.嵌入式系統開發與系統集成:ARM、Linux、ROS等系統移植與開發;
6.人工智慧技術:深度學習、強化學習等。
主講課程
博士生:《仿生機器人自主控制技術》;
碩士生:《工程機器人》;
本科生:《機器人學基礎》、《智慧型專家系統》、《機器人控制技術》等。
學術成果
先後主持“十三五”裝備預研項目、國家自然科學基金面上項目/青年項目、中國博士後特別資助/面上資助、陝西省重點研發計畫、陝西省自然科學基金青年人才項目、長安大學領軍人才項目、高新培育項目和校企合作等項目20項;參與國家科技支撐計畫、國家自然科學基金創新研究群體科學基金項目、浙江省重點科技創新團隊項目、陝西省科技統籌創新工程項目等省部級以上重點項目12項。發表學術論文50餘篇,其中,SCI檢索26篇、EI檢索19篇,授權專利46項。
科研項目
1.國家自然科學基金面上項目:具有靈巧軀幹的四足機器人神經肌肉控制研究, 2024.1-2027.12.31;
2.“十三五”裝備預研共用技術和領域基金:XXXXX智慧型控制技術,2019.01-2020.12;
3.長安大學青年長安學者領軍人才項目:面向剛柔耦合機器人系統的神經架構與仿生控制研究,2018.07-2021.06;
4.國家自然科學基金青年項目:基於跳蛛行為機理的六足機器人多步足全向跳躍控制研究2017.1-2019.12.31;
5.中國博士後科學基金特別資助項目:基於變鉸位並聯脊柱的四足機器人研究,2018.6-2019.12;
6.陝西省重點研發計畫國際合作項目:面向仿生機器人的神經控制系統與行為多樣性研究,2020.1-2021.12.31;
7.流體動力與機電系統國家重點實驗室開放基金:基於多模態感測融合的六足步行機器人的環境-狀態-運動能力研究,2020.1-2021.12.31;
8.中央高校基本科研業務費高新技術研究培育項目:基於仿生動力學的多足機器人瞬態行為控制研究,2018.1-2019.12;
9.中國博士後科學基金資助項目:基於生物行為機理的六足機器人動力學研究2016.6-2017.12.31;
10.陝西省自然科學基礎研究計畫青年人才項目:基於多源信息融合的多足機器人仿生控制研究2016.1-2017.12.31;
11.陝西省博士後科研項目:高性能多足機器人關鍵技術研究2016.12-2017.12.31;
12.西安市科技項目:高機動性腿足式消防搜救機器人,2017.1-2018.12;
13.流體動力與機電系統國家重點實驗室開放基金:仿生機器人行為策略和神經控制2017.1-2018.12.31;
14.校企合作:面向複雜地形的四足機器人系統設計與行為多樣性研究,2021.9-2024.12;
15.校企合作:移動式隧道打孔機器人自主作業控制系統,2023.8-2024.12;
16.校企合作:大功率關節電機伺服驅動器系統研發,2022.10-2023.3;
17.校企合作:全自主四足步行機器人關鍵技術研究,2016.9-2021.5;
18.校企合作:高精度多自由度焊縫修磨機器人研究,2017.5-2022.12。
發表論文
[1]Yaguang Zhu,Kailu Luo, Chao Ma, Qiong Liu, Bo Jin.Superpixel Segmentation Based Synthetic Classifications with Clear Boundary Information for a Legged Robot.Sensors. 2018; 18(9):2808.
[2]Yaguang Zhu,Yongsheng Wu, Qiong Liu, Tong Guo, Rui Qin, Jizhuang Hui. A backward control based on σ-Hopf oscillator with decoupled parameters for smooth locomotion of bio-inspired legged robot.Robotics and Autonomous Systems.108C:125-135, 2018.
[3]Zhu, Yaguang; Chen, Long; Liu, Qiong; Qin, Rui; Jin, Bo. Omnidirectional Jump of a Legged Robot Based on the Behavior Mechanism of a Jumping Spider.Applied Sciences. 8(1):51, 2018.
[4]Ya-guang Zhu,Tong Guo Turning and Radius Deviation Correction for a Hexapod Walking Robot Based on an Ant-Inspired Sensory Strategy[J].Sensors, 17(12): 2710, 2017.
[5]Ya-guang Zhu, Tong Guo. A Study of Arbitrary Gait Pattern Generation for Turning of a Bio-inspired Hexapod Robot [J].Robotics and Autonomous Systems.97C: 125-135, 2017.
[6]Ya-guang Zhu, Bo Jin.Trajectory Correction andLocomotionAnalysisof a Hexapod Walking Robot with Semi-Round Rigid Feet [J].Sensors.16(9):1392, 2016.
[7]Ya-guang Zhu, Bo Jin. Compliance control of a legged robot based on improved adaptive control: method and experiments [J]International Journal of Robotics and Automation. 31(5): 366-373, 2016.
[8]Ya-guang Zhu, Bo Jin. Analysis and modeling of a proportional directional valve with nonlinear solenoid [J]Journal of the Brazilian Society of Mechanical and Engineering. 38(2):507–514, 2016.
[9]Zhu Ya-guang, Jin Bo. Leg compliance control of a hexapod robot based on improved adaptive control in different environments [J]Journal of Central South University. 22(3): 904-913, 2015.
[10]Ya-guang Zhu, Bo Jin, Wei Li, Shi-tong Li. Optimal design of a hexapod walking robot based on energy consumption and workspace[J]Transactions of the Canadian Society for Mechanical Engineering. 38(3): 305-317, 2014.
[11]Bo Jin,Yaguang Zhu, Wei Li. A differential control method for the proportional directional valve [J]Journal of Zhejiang University-SCIENCE C (Computers & Electronics).15(10): 892-902, 2014.
[12]Jun Zhou, Panling Huang,Yaguang Zhu, Jianxin Deng. A quality evaluation model of reuse parts and its management system development for end-of-life wheel loaders[J].Journal of Cleaner Production, 35:239-249, 2012.
[13]Yaguang Zhu, Baomin Yi and Tong Guo, “A Simple Outdoor Environment Obstacle Detection Method Based on Information Fusion of Depth and Infrared”Journal of Robotics, vol. 2016, ID 2379685, 10
[14]Yaguang Zhuand Tong Guo, “Galloping Trajectory Generation of a Legged Transport Robot Based on Energy Consumption Optimization,”Journal of Robotics, vol. 2016, ID 9645730, 2016.
[15]朱雅光,金波,李偉,基於目標工作空間的六足機器人腿部結構最佳化設計[J]浙江大學學報(工學版),48(5): 770-776, 2014.
[16]朱雅光,金波,李偉,基於自適應-模糊控制的六足機器人腿部柔順控制[J]浙江大學學報(工學版),48 (8): 1419-1427, 2014.
[17]Liu Qiong,Zhu Yaguang. The master manipulator control system in a master-slave robot based on trinocular stereo vision[J]International Journal of Control and Automation, 9(4), 367-380, 2016
[18]Jin B,Zhu Y G, Li W. PID Parameters Tuning of Proportional Directional Valve Based on Multiple Orthogonal Experiments Method: Method and Experiments [C] 2013 2nd International Conference on Manufacturing Engineering and Process, ICMEP 2013, 1166-1169, Vancouver, BC, Canada, 2013.
[19]朱雅光,程志海,郭童.基於ARM的足式施工運輸機器人腿部柔順控制平台系統開發與測試[J].機械設計, 2016, 7.
[20]朱雅光,程志海,吳永平.基於ARM-CPLD的可程式金屬帶鋸床控制系統[J].機電工程, 2015, 32(12): 1616-1619.
[21]朱雅光,周軍等.裝載機零部件可重用性評價方法[J].工程機械, 2010, 41(4):28-31.
[22]朱雅光,周軍等.裝載機零部件重用管理系統設計與開發[J].工具技術, 2010(6):48-50.
榮譽獎項
1.2018.6,長安大學青年“長安學者”;
2.2019.5,長安大學“先進科研工作者”;
3.2019.5,第十二屆“挑戰杯”陝西省特等獎,越障先鋒-弧腿式六足機器人,指導教師;
4.2018.5,全國大學生機械設計大賽三等獎,便捷雙層腳踏車停車裝置,指導教師;
5.2017.12,陝西省研究生創新成果展二等獎高靈巧仿生六足機器人SmartHex,指導教師;
6.2017.6,絲綢之路機器人創意大賽二等獎,基於可變多機拓撲結構的運載機器人,指導教師;
7.2016.6,長安大學畢業設計優秀指導教師。
