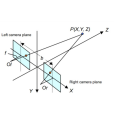
雙目視覺是通過模擬生物雙眼視差原理實現三維空間感知的物理學技術,其核心在於利用雙目攝像頭的成像差異計算深度信息。技術實現包含相機標定、立體校正、特徵匹配和三維重建四個核心環節,通過視差公式Z=fb/d建立深度計算模型,新型仿生雙目系統採用電動滑台動態調整基線長度,使單套設備同時滿足微距檢測與遠距離監控需求。該系統在機器人導航、自動駕駛、醫療手術定位等領域實現套用突破,2024年專利申請顯示其可精準確定面部色素痣三維坐標以支持雷射祛痣手術,雙目系統實時計算障礙物距離,在10m範圍內可達到±5cm的測距精度,雷射雷達與雙目視覺融合方案可突破單一感測器測量範圍限制。
隨著深度學習技術發展,雙目圖像超分辨算法通過融合多視角互補信息顯著提升三維重建精度,通過生成對抗網路提升低解析度雙目圖像質量,在2K→4K超分辨任務中將三維重建誤差降低37%。2024年復旦大學研究通過精確建模雙眼視錐場捕捉光強,結合人工智慧進行光場最佳化。
基本介紹
- 技術原理:視差測距
- 核心公式:Z=fb/d
- 系統參數:基線、焦距
- 匹配算法:SGBM半全局匹配
- 套用領域:三維重建、自動駕駛
- 技術限制:紋理缺失場景失效
技術原理,系統參數,立體匹配算法,套用領域,技術挑戰,發展趨勢,
技術原理
坐標系轉換體系包含像素坐標系(u,v)、圖像坐標系(x,y)、相機坐標系(Xc,Yc,Zc)和世界坐標系(Xw,Yw,Zw)。通過齊次坐標轉換矩陣[R|t]實現三維坐標重建,其中旋轉矩陣R描述空間姿態,平移向量t表征基線空間位置。
系統參數
基線配置:雙目系統基線長度直接影響測量範圍,長基線可提升遠距離測量精度但會縮小視場重疊區域。典型雙目設備基線設計為5-30cm。
焦距特性:焦距f決定成像視野角度,長焦距適用於遠距離高精度測量場景。焦距參數需與CCD像素尺寸共同參與標定計算。
像素尺寸:感測器像素尺寸與成像解析度影響深度計算精度,像素尺寸與單位視差對應的深度值變化存在關聯性。
立體匹配算法
半全局匹配(SGBM):該算法實現亞像素級匹配精度,具體流程包括:
- 代價計算:採用Census變換獲取局部紋理特徵
- 代價聚合:基於多路徑動態規劃最佳化能量函式
- 視差計算:拋物線插值提升亞像素精度
- 視差最佳化:中值濾波消除異常匹配點
深度學習匹配:2024年超分辨算法研究中,基於卷積神經網路實現特徵點提取與匹配,通過左右視圖特徵圖相關性計算生成視差圖。
套用領域
醫療手術定位:2024年自動祛痣系統通過雙目視覺獲取目標痣點三維坐標,結合PCL點雲庫計算法向量,最終確定雷射入射角度與能量參數。
雙目系統實時計算障礙物距離,在10m範圍內可達到±5cm的測距精度,有效支持自動緊急制動系統決策。
三維重建:隨著深度學習技術發展,雙目圖像超分辨算法通過融合多視角互補信息顯著提升三維重建精度,在2K→4K超分辨任務中將三維重建誤差降低37%。
裸眼3D顯示:2025年研究成果通過動態最佳化有限信息預算的利用思路,首次在桌面級顯示尺寸下實現超寬範圍的全視差裸眼3D顯示,結合物理精確的雙目建模和人工智慧實時最佳化光場輸出。
技術挑戰
匹配魯棒性:弱紋理區域特徵點缺失導致匹配失敗率升高,研究表明引入注意力機制可提升無紋理表面匹配成功率。
實時性限制:SGBM算法在720p解析度下處理延時超過200ms,FPGA硬體加速方案可將延時壓縮至50ms以內。
環境干擾:強光照射導致圖像過曝時,立體匹配誤差率增加,採用全局快門感測器配合HDR成像可緩解該問題。
大尺寸與寬視角的固有矛盾:傳統裸眼3D技術受限於有限光學信息預算,需在顯示尺寸與觀看視角之間進行被動折中,導致用戶無法同時獲得大螢幕體驗和寬視角自由移動觀察能力。
固定信息分配限制:現有技術採用靜態光學資源分配策略,無法動態適配觀察者雙眼位置變化,動態最佳化光場投射範圍至雙眼關鍵區域可突破此限制。
發展趨勢
超分辨增強:通過生成對抗網路提升低解析度雙目圖像質量,在2K→4K超分辨任務中將三維重建誤差降低37%。
動態基線調節:新型仿生雙目系統採用電動滑台動態調整基線長度,使單套設備同時滿足微距檢測與遠距離監控需求。
