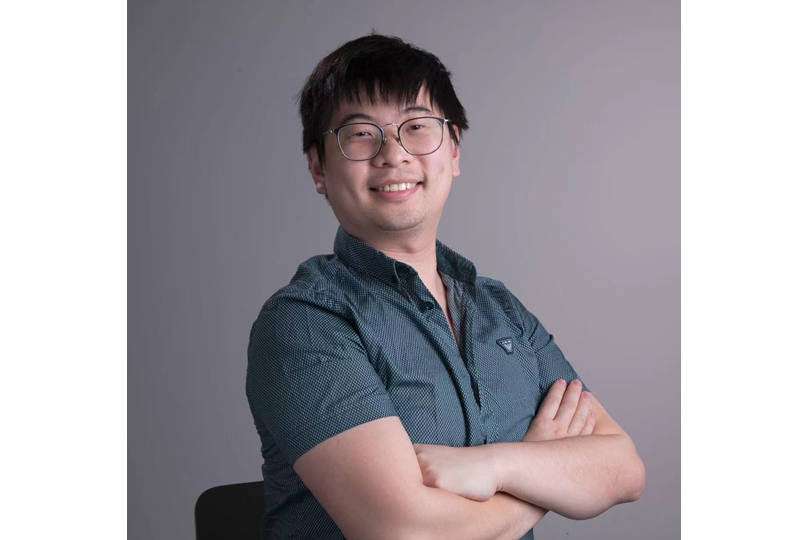
於開丞(1993年-),山東煙臺人,西湖大學工學院助理教授、博士生導師。2016年獲香港大學工學學士學位(一等榮譽),2021年獲瑞士洛桑聯邦理工大學計算與通訊科學博士學位,師從Pascal Fua教授與Mathieu Salzmann博士。2023年8月起在西湖大學組建自主智慧型實驗室(AutoLab)。
2016-2021年間歷任英特爾智慧系統實驗室研究員、Abacus AI研究科學家。2021年通過阿里星人才項目加入阿里巴巴達摩院自動駕駛實驗室,參與感知算法研發並開發BEVFusion等多模態自動駕駛框架。2022年入選杭州市海外高層次引才計畫,以第一/通訊作者在TPAMI、NeurIPS等頂會發表論文20餘篇,獲2019年高通創新基金(歐洲當年僅4人獲獎)。主持國家/省部級科研項目,研發數據閉環真值生產系統,成果套用於物流無人車等場景。
基本介紹
人物經歷,主要成就,代表論文,
人物經歷
2016年獲香港大學工學學士(一等榮譽);
2021年獲瑞士洛桑聯邦理工大學計算與通訊科學理學博士學位;
2021年以阿里星人才項目加盟達摩院自動駕駛實驗室從事感知算法研發工作;
2023年8月加盟西湖大學。
主要成就
於開丞博士已在中國計算機學會A類國際著名期刊、會議以第一、通訊作者發表十餘篇論文;相關研究衍生產值達35億元。其代表性工作揭示自動機器學習領域中算法敏感魯棒性差的核心原因,並被領域頂會神經網路結構搜尋 workshop 列舉為行業三大核心問題;後提出的排序引導新算法,極大的提升各類自動機器學習算法魯棒性,開闢了解決這類問題的新途徑。該項目成果榮獲高通創新基金。回國後,其在阿里巴巴帶領團隊將相關研究成果轉化落地到相關自動駕駛業務,構建了數據閉環真值生產系統,其一系列工作(BEVFusion, BEVHeight, BEVControl and FusionAD)在多模態自動駕駛領域中取得了一定的成果。其提出的簡單通用的魯棒融合感知框架,極大的提升了自動駕駛魯棒性,並被業界多家公司集成為算法解決方案。
代表論文
(*第一作者 #通信作者 †指導學生)
1. Kaicheng Yu*, Christian Sciuto*†, Martin Jaggi, Claudiu Musat, Mathieu Salzmann, “Evaluating the search phase of neural architecture search”, ICLR, 2020
2. Kaicheng Yu*, Rene Ranftl, Mathieu Salzmann, “Landmark Regularization: Ranking Guided Super-Net Training in Neural Architecture Search”, CVPR, 2021
3. Kaicheng Yu*, Rene Ranftl, Mathieu Salzmann., “An Analysis of Super-Net Heuristics in Weight-Sharing NAS”, Trans. Pattern Analysis and Machine Intelligence, 2021, 44-11, 8110 - 8124.
4. Tingting Liang*†, Hongwei Xie*, Kaicheng Yu*, Zhongyu Xia, Zhiwei Lin, Yongtao Wang, Tao Tang, Bing Wang, Zhi Tang., “BEVFusion: A Simple and Robust LiDAR-Camera Fusion Framework”, NeurIPS, 2022, [Supervised student project]
5. Lei Yang†, Kaicheng Yu, Tao Tang, Jun Li, Kun Yuan, Li Wang, Xinyu Zhang, Peng Chen, “BEVHeight: A Robust Framework for Vision-based Roadside 3D Object Detection”, CVPR, 2023, [Supervised student project]
6. Kaicheng Yu, Tang Tao†, Hongwei Xie, Zhiwei Lin, Zhongwei Wu, Zhongyu Xia, Tingting Liang, Haiyang Sun, Jiong Deng, Dayang Hao, Yongtao Wang, Xiaodan Liang, Bing Wang, “Benchmarking the Robustness of LiDAR‑Camera Fusion for 3D Object Detection”, CVPR Workshop 2023
7. Tao Tang†, Longfei Gao, Guangrun Wang, Peng Chen, Dayang Hao, Xiaodan Liang, Mathieu Salzmann, Kaicheng Yu, LiDAR‑NeRF: Novel LiDAR View Synthesis via Neural Radiance Fields, in submission.
8. Kaicheng Yu‡, Hongwei Xie, Jianhua Xu, Haoyue Zhang, Chunhuan Lin, Haiyang Sun, Liang Shao, Hang Zheng, Peng Chen, Chao Huang, Dayang Hao, “AutoML System V1”, Alibaba DAMO Academy, 2023. [Product]
