慧思開物是北京人形機器人創新中心於2025年3月12日發布的全球首個一腦多能、一腦多機的通用具身智慧型平台。該平台由AI大模型驅動的任務規劃具身“大腦”與數據驅動的端到端技能執行具身“小腦”構成,支持機械臂、輪式機器人及人形機器人等多構型本體兼容,具備處理多場景複雜任務的泛化能力。
平台通過自然語言互動指令解析和多模態信息融合,可將複雜任務拆解為子任務序列,並結合動態路徑規劃與自適應糾錯機制實現任務閉環。其設計旨在顛覆傳統單一場景專項開發模式,填補具身智慧型領域通用軟體系統的空白。
基本介紹
- 中文名:慧思開物
- 性質:通用具身智慧型平台
- 發布時間:2025年3月12日
- 組成部分:“大腦”與“小腦”
- 提出者:北京人形機器人創新中心
- 套用領域:人工智慧
發展歷史,研發背景,功能特點,組成結構,
發展歷史
2025年3月12日,北京人形機器人創新中心在京發布了全球首個一腦多能、一腦多機的通用具身智慧型平台“慧思開物”。
研發背景
“具身智慧型在智慧型化方面仍處於初級階段,行業急需一個具備多本體兼容性、多場景適應性和強大泛化能力的通用智慧型平台。”北京人形機器人創新中心總經理熊友軍說。為了替具身智慧型產業補上通用軟體系統這塊重要拼圖,創新中心研發了全球首個支持多本體多場景套用的通用具身智慧型平台“慧思開物”。
功能特點
“慧思開物”能夠實現從任務理解到執行的全流程智慧型化。既是一腦多能——具備處理多場景複雜任務的泛化能力,又可以一腦多機——首次實現了單個軟體系統在機械臂、輪式機器人、人形機器人等多構型本體上的兼容。這樣一來,它就能夠適應多樣化的套用場景和任務,為具身智慧型機器人提供強大的感知、決策與執行能力。
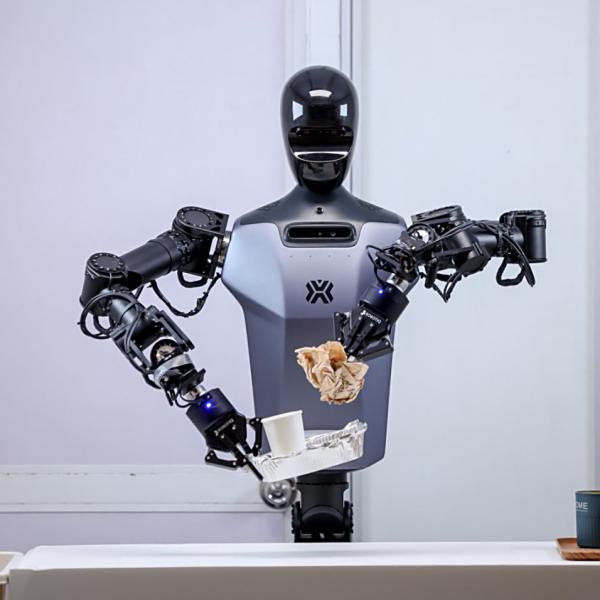
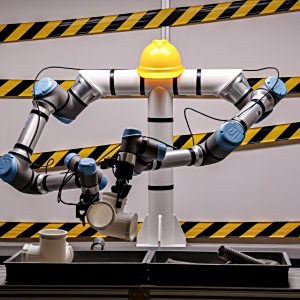
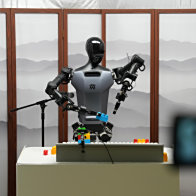
通用具身智慧型平台“慧思開物”
組成結構
“慧思開物”由AI大模型驅動的任務規劃具身“大腦”以及數據驅動的端到端技能執行具身“小腦”構成,是支持各類機器人與物理世界互動的開放平台。
其中,“大腦”具備自然互動、空間感知、意圖理解、分層規劃和錯誤反思等能力。“小腦”既能實現抓取、技能拆解和錯誤處理等功能,也負責全身控制、雙臂協作、穩定行走和移動導航等任務。配備了這樣大小腦的人形機器人,可以由具身“大腦”進行任務規劃,再調用具身“小腦”技能庫執行具體動作,並將執行反饋傳遞給具身“大腦”,形成任務閉環。
基於高效協同的具身“大腦”與具身“小腦”架構,“慧思開物”可以精準解析自然語言互動指令,通過多模態信息融合與上下文理解,將複雜任務分解為可執行的子任務序列,並在任務執行過程中實時監測狀態,通過自適應糾錯機制和動態路徑規劃,確保任務的高效推進與準確完成。
