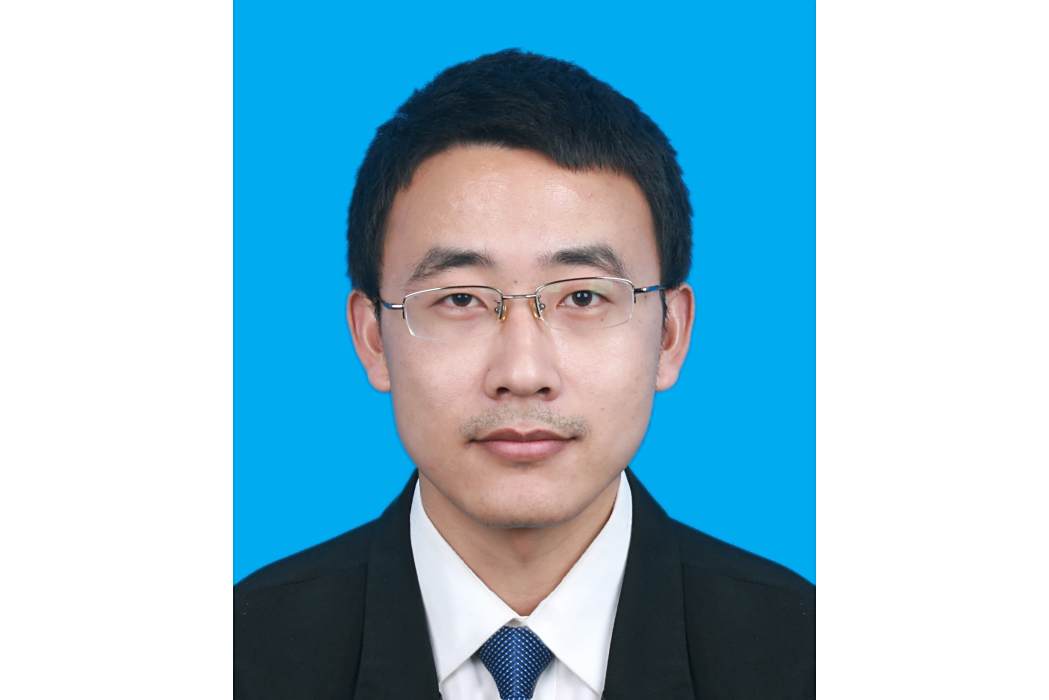
任宏斌,北京理工大學機械與車輛學院副教授,博士生導師。
2010年9月-2016年3月,任宏斌就讀於北京理工大學,獲博士研究生學位。2012年10月-2014年4月,密西根大學,國家公派研究生聯合培養。2016年3月-2019年6月,北京理工大學,博士後。2019年6月,北京理工大學,助理教授。
任宏斌的研究方向為車輛動力學控制、車輛狀態觀測理論、駕駛行為預測、無人車輛運動規劃與控制、凸最佳化理論。發表SCI/EI論文六十餘篇,其中SCI期刊論文三十餘篇,已授權中國發明專利六項。主持國家自然科學基金、軍科委基礎加強、裝備預先研究等多項國家級縱向課題,以核心人員參與包括國家重點研發計畫、裝備發展項目在內的多項重大研究項目。
任宏斌曾獲汽車工程學會越野車峰會優秀論文一等獎、中關村新興領域專題賽優勝獎、汽車工程學會優秀博士論文提名獎等榮譽獎項。
基本介紹
人物經歷,研究方向,學術成果,成果綜述,期刊發表,著作出版,會議發表,學位論文,項目課題,榮譽獎項,社會任職,
人物經歷
任宏斌,北京理工大學機械與車輛學院副教授,博士生導師。
2010年9月-2016年3月,北京理工大學,機械與車輛學院,博士研究生。
2012年10月-2014年4月,密西根大學,國家公派研究生聯合培養。
2016年3月-2019年6月,北京理工大學,機械與車輛學院,博士後。
2019年6月,北京理工大學,機械與車輛學院,預聘助理教授,長聘副教授。
研究方向
任宏斌的研究方向為車輛動力學控制、車輛狀態觀測理論、駕駛行為預測、無人車輛運動規劃與控制、凸最佳化理論。
學術成果
成果綜述
任宏斌發表SCI/EI論文六十餘篇,其中SCI期刊論文三十餘篇,已授權中國發明專利六項。主持國家自然科學基金、軍科委基礎加強、裝備預先研究等多項國家級縱向課題,以核心人員參與包括國家重點研發計畫、裝備發展項目在內的多項重大研究項目。
期刊發表
文章標題 | 期刊名稱 | 作者 | 發表時間 |
|---|---|---|---|
基於多目標最佳化的高速超車軌跡規劃 | 重慶交通大學學報(自然科學版) | 劉剛、張澤、范群、任宏斌、楊旭 | 2024 |
基於線性時變模型預測控制的實時抗噪高速車輛運動控制 | 兵工學報 | 任宏斌、孫紀禹、陳志鏗、趙玉壯、楊林 | 2024 |
無人駕駛汽車變速換道軌跡跟蹤動態控制 | 吉林大學學報(工學版) | 劉剛、范群、楊旭、任宏斌 | 2023 |
自動泊車路徑純跟蹤算法套用研究 | 北京理工大學學報 | 齊志權、吳世南、鄒波、王浩、任宏斌 | 2023 |
基於微分平坦的分層軌跡規划算法 | 兵工學報 | 周孝添、任宏斌、蘇波、齊志權、汪洋 | 2022 |
Robust control design for active suspension system with uncertain dynamics and actuator time delay | Journal of Mechanical Science and Technology | Yin, Yunbao, Bo Luo, Hongbin Ren, Qiang Fang, and Chunsheng Zhang | 2022 |
基於SOC的動力電池組主動均衡研究 | 儲能科學與技術 | 劉春輝、任宏斌 | 2021 |
Optimal Path Planning and Speed Control Integration Strategy for UGVs in Static and Dynamic Environments | Transactions on Vehicular Technology | Ren, H., Chen, S., Yang, L., & Zhao, Y. | 2020 |
Path Tracking and Handling Stability Control Strategy with Collision Avoidance for the Autonomous Vehicle under Extreme Conditions | Transactions on Vehicular Technology | Chen, Y., Chen, S., Ren, H.*, Gao, Z., & Liu, Z. | 2020 |
A robust approach to state of charge assessment based on moving horizon optimal estimation considering battery system uncertainty and aging condition | Journal of Cleaner Production | Ren, H., Zhang, H., & Gao, Z. | 2020 |
Design and implementation of a battery management system with active charge balance based on the SOC and SOH online estimation | Energy | Ren, H., Zhao, Y., Chen, S., & Wang, T. | 2019 |
Longitudinal speed control algorithm to improve the vehicle stability and mobility on a sharp curve | Journal of Beijing Institute of Technology | 任宏斌、陳思忠、趙玉壯 | 2016 |
State observer-based sliding mode control for semi-active hydro-pneumatic suspension | Vehicle System Dynamics | Ren, H., Chen, S., Zhao, Y., Liu, G., & Yang, L. | 2016 |
Observer-based hybrid control algorithm for semi-active suspension systems | Journal of Central South University | 任宏斌、陳思忠、趙玉壯、劉剛、楊林 | 2016 |
車輛操穩性與舒適性統一建模研究 | 北京理工大學學報 | 劉剛、陳思忠、王文竹、任宏斌 | 2015 |
基於天棚On-Off控制的磁流變半主動懸架研究 | 北京理工大學學報 | 任宏斌、陳思忠、馮占宗 | 2014 |
Effective assessment of tyre–road friction coefficient using a hybrid estimator | Vehicle System Dynamics | Ren, H., Chen, S., Shim, T., & Wu, Z. | 2014 |
車輛左右車輪路面不平度的時域再現研究 | 北京理工大學學報 | 任宏斌、陳思忠、吳志成、馮占宗 | 2013 |
著作出版
1、智慧型汽車規劃與控制技術,任宏斌,龔建偉,齊志權,2023年,北京理工大學出版社(學術專著)。
2、車輛多體動力學仿真與實踐,吳志成、楊林、任宏斌,2023年,北京理工大學出版社(研究生教材)。
會議發表
文章標題 | 會議名稱 | 作者 | 發表時間 |
|---|---|---|---|
基於凸最佳化的自動泊車軌跡規劃方法 | 2022中國汽車工程學會年會暨展覽會 | 任宏斌、周高立、劉剛、趙玉壯、齊志權、汪洋 | 2022 |
基於LMI和前饋補償的軌跡跟蹤方法 | 2022中國汽車工程學會年會暨展覽會 | 任宏斌、周孝添、齊志權、汪洋、陳勇 | 2022 |
基於卡爾曼濾波的汽車行駛狀態估計 | 2020中國汽車工程學會年會暨展覽會 | 吳志成、林清華、楊林、趙玉壯、任宏斌 | 2020 |
基於極限學習機線上學習的車輛側翻狀態預測 | 2020中國汽車工程學會年會暨展覽會 | 高澤鵬、任宏斌、陳思忠、陳勇、李澤超、張洪偉、劉寶庫 | 2020 |
學位論文
論文標題 | 學位授予單位 | 作者 | 導師 | 學位授予時間 |
|---|---|---|---|---|
阻尼連續可調油氣懸架及其控制技術研究 | 北京理工大學 | 任宏斌 | 陳思忠 | 2016 |
項目課題
1、國家自然基金項目,複雜環境下駕駛行為預測機理與無人車運動控制方法研究,主持。
2、173基礎加強項目,XXX運動規劃與控制,主持。
3、科技部外專項目,智慧型網聯車輛環境下的高精度定位與實時運動規劃技術,主持。
4、國家重點實驗室開放課題,基於線上學習的無人車運動規劃與控制研究,主持。
5、國家重點研發計畫,高精度地圖構建與高精度定位技術參與。
6、國家博士後基金, 基於平順性和操穩性耦合的油氣懸架魯棒控制算法研究,主持, 已結題。
榮譽獎項
1、2020年,汽車工程學會越野車峰會優秀論文一等獎。
2、2021年,中關村新興領域專題賽優勝獎。
3、2018年,汽車工程學會優秀博士論文提名獎。
4、2022年,兵工學報優秀審稿人。
5、2022年,青年教師教學基本功比賽校賽二等獎。
社會任職
擔任SCI期刊Sustainability專刊客座編輯, 擔任Vehicle System Dynamics、IEEE Transaction of Vehicular Technology、兵工學報、汽車工程等期刊審稿人。
