RT-Mover是日本千葉工業大學中島研究室於2012年10月研發的輪腿式機器人,主要套用於複雜地形環境下的殘障人士出行輔助設備。2012年在日本機器人周首次公開展示,並在IEEE國際機器人與仿生學會議發表研究成果。
該設備採用四輪驅動與腿部運動機構的複合結構,配備360度旋轉輪,具備輪模式和腿模式雙移動方式。通過自適應步態概念可自主調整姿態攀登25厘米台階並完成坡道攀爬,行進速度達每小時5.4公里。研發團隊表示設備尚處於概念驗證階段,需經更多測試改進後才能套用。
簡介,功能,研發意義,
簡介
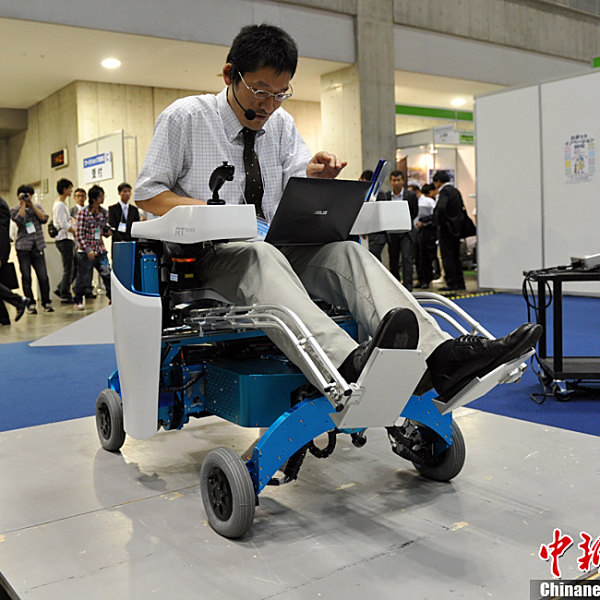
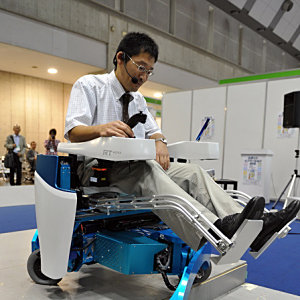
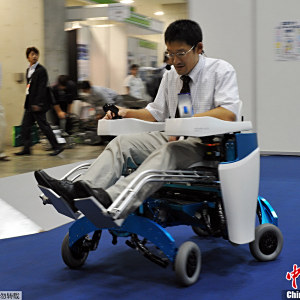
RT-Mover
該輪椅可以輕鬆爬上高度達25厘米的台階,並具有爬坡、跨越障礙等功能。
功能
RT-Mover採用一系列感測器來偵測障礙物和前方的地形變化,並隨之自動做出設備的相應調整。
這款輪椅的幾個輪子和腿的工作方式類似,在遇到樓梯或台階時,每次都有一個輪子做出向上攀爬的動作。感測器還可探測前方是上坡還是下坡,以便提前將座位的傾斜角度調整好,防止使用者身體失衡。輪子還可以旋轉360度。這種新型輪椅的行走速度可以達到每小時5.4公里。
DigInfo TV發布了一個視頻,用於展示這種可爬坡以及上樓梯的輪椅具體工作方式。視頻中還展示了這款輪椅的其他功能,比如原地的轉向、跨過障礙物等。
研發意義
對於許多殘障人士,輪椅的幫助將會非常大,千葉學會表示目前(2012年10月)這款輪椅還處於概念階段,雖然許多動作都可完美實現,但仍有很大的改進空間,需經過許多測試才會最終上市。
機器人的研發團隊表示,這樣的智慧型型輪椅機器人能夠給殘障人士帶來更多方便,讓他們可以一個人、無障礙的出行。
