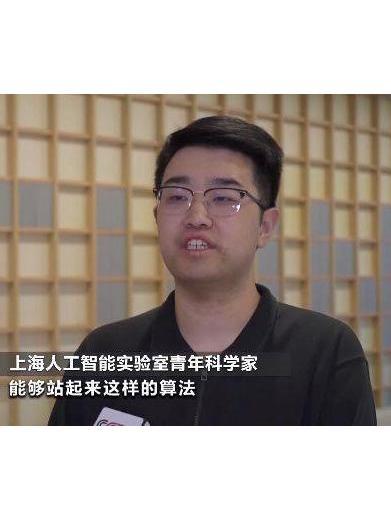
基本介紹
- 中文名:龐江淼
- 職位:青年科學家
- 研究方向:多模態具身感知
- 學術榮譽:世界前2%科學家
- 開源項目:MMDetection作者
- 技術突破:全球首個人形機器人自主站立算法
- 獎項:CVPR 2023最有影響力論文
學術成就,技術突破,學術活動,
學術成就
龐江淼在TPAMI、IJCV、CVPR等期刊會議發表論文30餘篇,谷歌學術被引9300餘次。他主導開發的MMDetection、MMTracking等開源平台被產學界廣泛使用,GitHub累計星標超37000次。曾獲2018、2019年MS COCO目標檢測挑戰賽冠軍及CVPR 2023最有影響力論文獎。
技術突破
2025年2月,龐江淼參與發布全球首個可泛化地形人形機器人自主站立控制算法,突破固定地形限制,實現不同場景快速穩定站立。該技術採用互動學習,結合新型遙操作設備提升數據採集效率。
學術活動
- 2024年5月主持“智慧型機器人感知與互動”主編沙龍,介紹多模態具身感知進展;
- 2024年12月擔任浦江AI年會“機器人與具身智慧型”論壇執行主席,探討數據採集等核心挑戰;
- 2024年8月參與上海交大AI人才培養交流,介紹虛實遷移與具身智慧型研究;
- 2022年8月主持第30期“青年學術論壇”,推動學術前沿探討。
