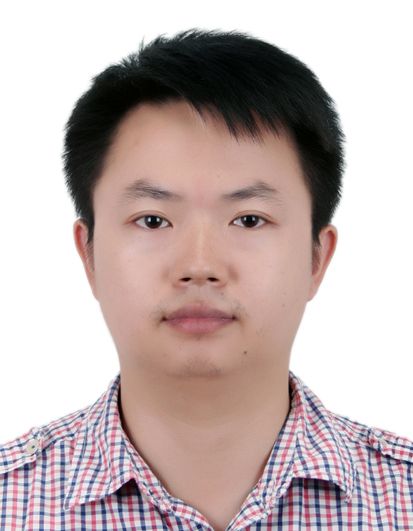
陳文銳,博士,湖南大學機器人學院副教授、博士生導師,機器人視覺感知與控制技術國家工程研究中心研究員,“機器人靈巧操作實驗室”負責人。入選湖南省傑出青年基金獲得者和芙蓉學者青年學者,擔任中國自動化學會混合智慧型專委會委員等學術職務。
2010年本科畢業於華中科技大學機械設計製造及其自動化專業,2017年獲該校機械電子工程專業博士學位。2016年赴英國林肯大學任瑪麗·居里研究助理,2017年入職湖南大學歷任助理教授、副教授。研究方向聚焦機器人多模態感知與靈巧操作、仿生機器人系統設計及醫療輔助機器人,主持國家重點研發計畫課題、國家自然科學基金面上項目等科研項目10餘項,與航天五院、博世等企業開展技術合作。在IEEE TRO、ICRA等期刊會議發表論文20餘篇,授權發明專利10餘項。主講《機器人原理與機構設計》等課程,指導學生獲中國研究生人工智慧創新大賽一等獎等國家級獎項20餘項,獲評優秀指導教師及湖南大學優秀教師。現任機器人工程專業教研室主任,參與學院教學管理及人才培養工作。
基本介紹
- 中文名:陳文銳
- 畢業院校:華中科技大學
- 學位/學歷:博士
- 職業:教師
- 專業方向:機器人學
- 任職院校:湖南大學
基本情況,人物經歷,研究方向,開設課程,科研項目,學術成果,論文發表,專利獲取,
基本情況
陳文銳,博士,湖南大學機器人學院副教授、博士生導師,機器人視覺感知與控制技術國家工程研究中心研究員,國家工程研究中心“機器人靈巧操作實驗室”負責人。入選湖南省傑出青年基金獲得者、湖南省芙蓉學者青年學者。擔任中國自動化學會混合智慧型專委會委員,中國仿真學會智慧型無人系統建模與仿真專委會委員。主要從事機器人多模態感知與靈巧操作、仿生機器人系統設計與控制、醫療輔助機器人等領域教學與科研工作。
主持國家重點研發計畫課題、國家自科基金面上項目、國防科工項目、省重點領域研發計畫項目等國家級省部級項目6項,與航天五院、博世、大疆等重點機構企業合作項目4項,在IEEE TRO、ICRA、IROS等機器人領域國際頂級學術期刊及會議發表論文20餘篇,申請國家發明專利10餘項,其中已授權10項。
指導學生獲得機器人學科競賽國家獎20餘項,獲評中國研究生人工智慧創新大賽優秀指導老師、中國研究生機器人創新設計大賽優秀指導老師、全國大學生機器人大賽RoboMaster優秀指導老師,獲評湖南大學優秀教師,獲湖南省教學成果一等獎。
人物經歷
2017/07—至今, 湖南大學機器人學院,助理教授/副教授
2016/02—2016/07, 英國University of Lincoln,Marie Currie Research Assistant
2006/09—2010/06, 華中科技大學機械設計製造及其自動化專業,本科
研究方向
機器人智慧型感知與靈巧操作
機器人靈巧手設計與控制
康復輔助機器人
開設課程
機器人原理與機構設計,機器人控制,機器人工程高級實踐
科研項目
1、國家自然科學基金面上項目,富接觸精細作業場景下多指靈巧手仿人協同學習與控制方法研究,主持;
2、國家973計畫項目“人體運動功能重建的生機電一體化科學基礎”課題“肢體運動譜的機械創成與運動分治”,參與;
3、國家自然科學基金重點項目“手眼協調的臂-手假肢系統基礎研究”,參與。
4、國家重點研發計畫課題,靈巧臂-手機器人的技能學習發育系統與平台研製,2022/11-2025/10,主持;
5、湖南省傑出青年基金,類人靈巧手設計與操作技能學習控制,2024/01-2026/12,主持;
6、湖南省重點領域研發計畫項目,咽拭子自動採集機器人關鍵技術研發,2022/9-2024/12,主持;
7、國防科工局穩定支持科研項目,面向空間在軌組裝作業的機器人靈巧手自主柔順控制技術研究, 2021/11-2023/11,主持;
8、航天五院合作項目,面向在軌精細操作的感知-驅動協同多指靈巧手設計與控制, 2021/1-2022/12,主持;
9、博世公司合作項目,基於機器視覺與機器人的人工智慧生產技術研發, 2020/12-2021/12,主持。
學術成果
論文發表
[1] Chen Wenrui, Xiong Caihua, Yue Shigang, Chen Wenbin. Mechanical Adaptability Analysis of Underact-uated Mechanisms [J], Robotics and Computer-Integrated Manufacturing, 49(2018): 426–435.
[2] Xiong Caihua, Chen Wenrui, Sun Baiyang, Liu Mingjin, Yue Shigang, Chen Wenbin. Design and Imple-mentation of an Anthropomorphic Hand for Replicating Human Grasping Functions [J], IEEE Transactions on Robotics, 2016, 32(3): pp. 652-671.
[3] Chen Wenrui, Xiong Caihua. On Adaptive Grasp with Underactuated Anthropomorphic Hands [J], Journal of Bionic Engineering, 2016, 13(1): pp. 59-72.
[4] Chen Wenrui, Xiong Caihua. Adaptability Analysis, Evaluation and Regulation of Compliant Underactuat-ed Mechanisms [C], in Proc. of IEEE/RSJ Int. Conf. on Intelligent Robots and Systems (IROS), Hamburg, Germany, 2015: pp. 6039-6046.
[5] Chen Wenrui, Xiong Caihua, Liu Mingjin, and Mao Liu. Characteristics Analysis and Mechanical Imple-mentation of Human Finger Movements [C], in Proc. of IEEE Int. Conf. on Robotics and Automation (ICRA), Hong Kong, China, 2014: pp. 403-408.
[6] Wenrui Chen, Caihua Xiong, and Wang Yaonan. Analysis and Synthesis of Underactuated Compliant Mechanisms Based on Transmission Properties of Motion and Force [J], IEEE Transactions on Robotics, 2020, 36(3): 773-788.
[7] Wenrui Chen, Yaonan Wang, Zhilan Xiao, Zilong Zhao, Cuo Yan, and Zhiyong Li. Design and Experiments of a Three-Fingered Dexterous Hand Based on Biomechanical Characteristics of Human Hand Synergies [J], IEEE/ASME Transactions on Mechatronics, 2022, 27(5): 2930-2941.
[8] 王健發, 王耀南, 陳文銳*, 刁強. 基於改進動態運動基元的6D軌跡規劃[J]. 控制理論與套用, 2022, 39(5): 809 – 818.
[9] Wenrui Chen, Qiang Diao, Yaonan Wang, Cuo Yan, and Zhiyong Li. Negative Stiffness Analysis and Regulation of In-Hand Manipulation with Underactuated Compliant Hands [C], IEEE International Conference on Robotics and Automation (ICRA), Philadelphia, United States, 2022: 2759-2765.
[10] Qiang Diao, Wenrui Chen*, Yaonan Wang, Cuo Yan, and Zhiyong Li. Contact Information Prediction Based on Multi-Force Training for Tactile Sensor Array with Elastomer Cover [C], International Conference on Intelligent Robotics and Applications (ICIRA), Harbin, China, 2022: 652-660.
[11] Qixin Gao, Qiang Diao, Wenrui Chen*, Cuo Yan, Yaonan Wang. Design and Experiments of a Modular Dexterous Hand [C], IEEE International Conference on Robotics and Biomimetics (ROBIO), Xishuangbanna, China, 2022.
[12] Wenrui Chen, Zhilan Xiao, Jingwen Lu, Zilong Zhao, Yaonan Wang. Design and Analysis of a Synergy-Inspired Three-Fingered Hand [C], IEEE International Conference on Robotics and Automation (ICRA), Paris, France, 2020: 8942-8948.
專利獲取
[1] 一種關節間柔性耦合欠驅動手指,專利號:ZL 201410557059.0.
[2] 一種復現人手抓取功能的欠驅動假肢,專利號:ZL 201410559465.0.
[3] 一種欠驅動的仿生四足機器人,專利號:ZL 201410344120.3.
[4] 基於CyberGlove數據手套的嵌入式欠驅動假肢手控制系統,專利號:ZL 201510581208.1.
[5] 一種欠驅動假肢手嵌入式控制裝置,專利號:ZL 201520707908.6
[6] 一種機械手指尖式觸覺感測器的標定裝置及其標定方法,申請號:202210580449.4
[7] 一種基於多特徵融合的人手軌跡預測與意圖識別方法,申請號:202210425154.X
[8] 面向機器人RGBD視覺感知的6D位姿估計方法及系統,申請號:202110565705.8
[9] 基於抓取點檢測的三指手勢生成方法及系統,申請號:202110700107.7
[10] 一種曲面陣列式觸覺感測器及其工作方法和機械手,專利號:ZL 202210537071.X
[11] 一種基於單向傳動的兩指機械手,專利號:ZL 202110248433.9
[12] 一種基於柔性耦合的差動驅動式機械手,專利號:ZL 201911057502.7
[13] 一種協同驅動的三指機器人靈巧手,專利號:ZL 201910347181.8
[14] 一種手指間協同驅動機構,專利號:ZL 201910046885.1
