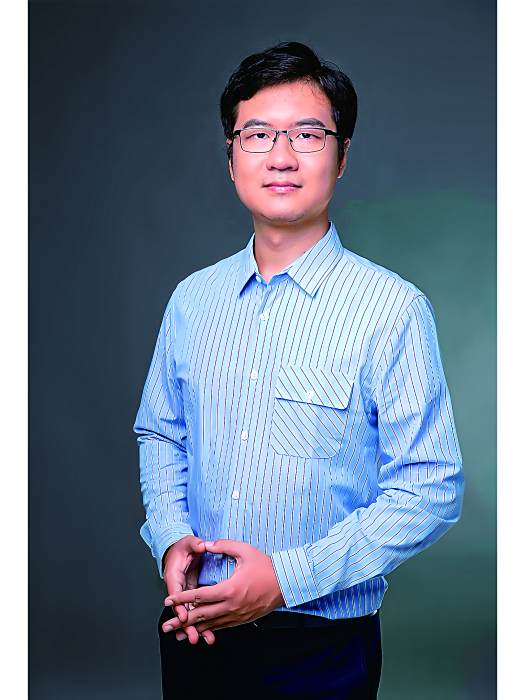
王潛,自變數機器人公司創始人兼執行長,清華大學本科及碩士畢業,獲南加州大學博士學位,曾於美國機器人實驗室從事機器人學習與人機互動研究,是較早參與神經網路中Attention機制(Transformer結構核心)相關研究的研究者之一,其成果曾與谷歌同期發表於國際會議。
2023年12月創立自變數機器人公司,主導開發具身智慧型基礎模型WALL-A,構建跨任務共性知識學習框架,提出“大小腦統一的端到端大模型”技術路徑,實現單模型處理多模態信息端到端映射。2025年4月17日在清華大學電子工程館作題為《基於具身大模型構建可精細操作的通用機器人》的學術講座。2025年6月20日作為校友代表出席清華大學畢業典禮並發言。公司成立後完成多輪融資,2025年9月獲得阿里雲與國科投資的A+輪融資,同期發布具身智慧型通用操作大模型Great Wall系列及開源模型WALL-OSS。2025年11月擔任第十五屆全運會深圳站火炬手,同年入選中國40歲以下商界精英榜。2025年11月20日,參與成立RoboChallenge組委會,推動具身智慧型技術標準化評測與生態建設。此後公司完成A++輪融資,投資方包括位元組跳動、紅杉中國、深創投等機構,成為獲得位元組跳動、阿里巴巴和美團投資的企業之一。自變數機器人公司致力於自研具身模型,是國內較早採用端到端路徑實現通用具身智慧型大模型的企業。
基本介紹
- 中文名:王潛
- 國籍:中國
- 職務:創始人
- 主要成就:全球最早提出Attention機制的研究者之一
主導開發具身智慧型基礎模型WALL-A - 就職企業:自變數機器人公司
- 畢業院校:清華大學
人物經歷,技術理念,商業觀點,火炬傳遞,所獲榮譽,
人物經歷
王潛本科與碩士畢業於清華大學,後獲南加州大學博士學位,曾在美國頂級機器人實驗室從事機器人學習與人機互動研究。作為全球最早在神經網路中提出Attention機制(Transformer結構核心)的研究者之一,其成果與Google同期發表於國際會議。2023年12月在深圳創立自變數機器人公司,擔任創始人兼執行長,2025年4月17日在清華大學電子工程館作題為《基於具身大模型構建可精細操作的通用機器人》學術講座。公司成立兩年內完成8輪融資,2025年9月獲得由阿里雲和國科投資共同領投的近10億元A+輪融資,推出全球最大參數規模的具身智慧型通用操作大模型Great Wall系列,並發布新一代輪式仿人形機器人“量子2號”。2025年11月20日,參與成立RoboChallenge組委會,推動具身智慧型技術標準化評測與生態建設。2025年6月20日作為校友代表出席清華大學畢業典禮並發言。
技術理念
王潛團隊採用“大小腦統一的端到端大模型”技術路徑,與傳統分層架構將任務分解為感知、規劃、控制模組不同,該方案通過單模型處理視頻/感測器輸入到運動輸出的全流程,避免模組間誤差累積。該架構包含縱向統一和橫向統一兩個維度,前者實現多模態信息從輸入到輸出的端到端映射,後者通過跨任務共性知識學習框架實現多任務共享模型,該框架明確提出通用機器人模型需要整合視覺-語言-動作(VLA)的複合能力。基於此開發的WALL-A模型使二指夾爪完成拉拉鏈、疊衣服等複雜操作的成功率達95%以上。此外,公司近期開源了具身基礎模型WALL-OSS,該模型採用“共享注意力+專家分流(FNN)”架構與“先離散、後連續、再聯合”訓練範式,具備零樣本泛化能力,並開源了預訓練模型權重、訓練代碼和數據集接口等,旨在加速行業落地。在2025年10月20日IROS美團機器人研究院學術年會演講中,團隊進一步闡明技術方向,強調構建完全獨立於虛擬世界的物理世界基礎模型的技術必要性。
數據策略上堅持拒絕使用仿真數據原則,尤其在複雜手部操作領域完全依賴真實物理互動數據。採用三級數據收集體系:通過集中式採集場地獲取標準化數據,利用分散式現實環境收集多樣化場景數據,結合機器人部署後的回流數據進行增量訓練。得益於中國在硬體製造和供應鏈的領先優勢,數據收集成本僅為美國市場的1/10。
團隊構建四層次泛化能力理論框架:基礎條件泛化(適應光照、位置變化)、跨環境泛化(場景擴展)、對象層面泛化(處理未見過的新物體)、任務泛化(解決未學習任務)。當前技術已在測試中實現前三層突破,如機器人可抓取從未訓練的異形玻璃杯等物體。WALL-OSS模型在部分真實任務中已展現出零樣本泛化能力,進一步推動了任務泛化層次的進展。該理論框架支撐了WALL-A模型在動態環境感知和長程任務執行方面的表現。
王潛作為全球最早在神經網路中提出Attention機制的研究者之一,其與Google同期發表的成果為Transformer架構奠定基礎。基於博士期間積累的學術成果,團隊完成全球首個將Transformer架構套用於具身智慧型的工程實踐,該架構整合形成的感知-認知-執行閉環系統已成為系列產品的核心技術特徵。
商業觀點
王潛認為當前具身機器人的科研教育和迎賓表演市場總體規模較小,指出人形機器人進工廠從事簡單重複性工作更多是公關行為,強調行業應聚焦更高價值場景。王潛明確了自變數的商業化路徑為“To B切入,逐步延展至To C”,並聚焦家庭市場,預測消費者可接受價格區間為1-2萬美元(折合人民幣10萬元上下),預計3-4年內出現早期產品。王潛明確表示不急於推進商業化,將三分之二支出投向模型能力提升,並稱投資人因其行業領先地位給予資源傾斜。王潛提出中國具身智慧型行業存在估值差(較海外低一數量級),需更多資本泡沫推動創新,並預測2026年將出現正投資回報率場景。
火炬傳遞
2025年11月2日,擔任中華人民共和國第十五屆運動會火炬傳遞深圳站火炬手。
所獲榮譽
2025年8月,入選2025年中國40歲以下最具潛力商界精英榜。
